 前往官网


 发布
 86 阅读
 预计阅读 15 分钟
Camera 画面反色、整体偏紫怎么查?——从 Bayer Pattern 理解到配置定位
导读
Camera 出图后颜色关系明显不对,例如红蓝反色、画面整体偏紫,甚至彩色区域伴有条纹噪声,这时不要急着修改 AWB、CCM 或颜色增益,应该先确认:
Sensor 实际输出的 Bayer Pattern,是否与驱动声明和 ISP 解码配置一致?
本文从画面现象开始,解释 Bayer Pattern 的基本原理,再逐步梳理 Sensor、驱动、Mirror/Flip 和 ISP 之间的配置关系。最后还会讨论:如果不是 Bayer Pattern,画面偏紫还可能来自哪些环节。
当前资料没有提供具体芯片、Sensor、开发板、SDK、寄存器和实测日志,因此本文以通用方法为主。具体配置项、命令和代码位置应以实际平台资料为准。
一、问题:哪些现象需要优先检查 Bayer Pattern?
1.1 正常与异常画面对比
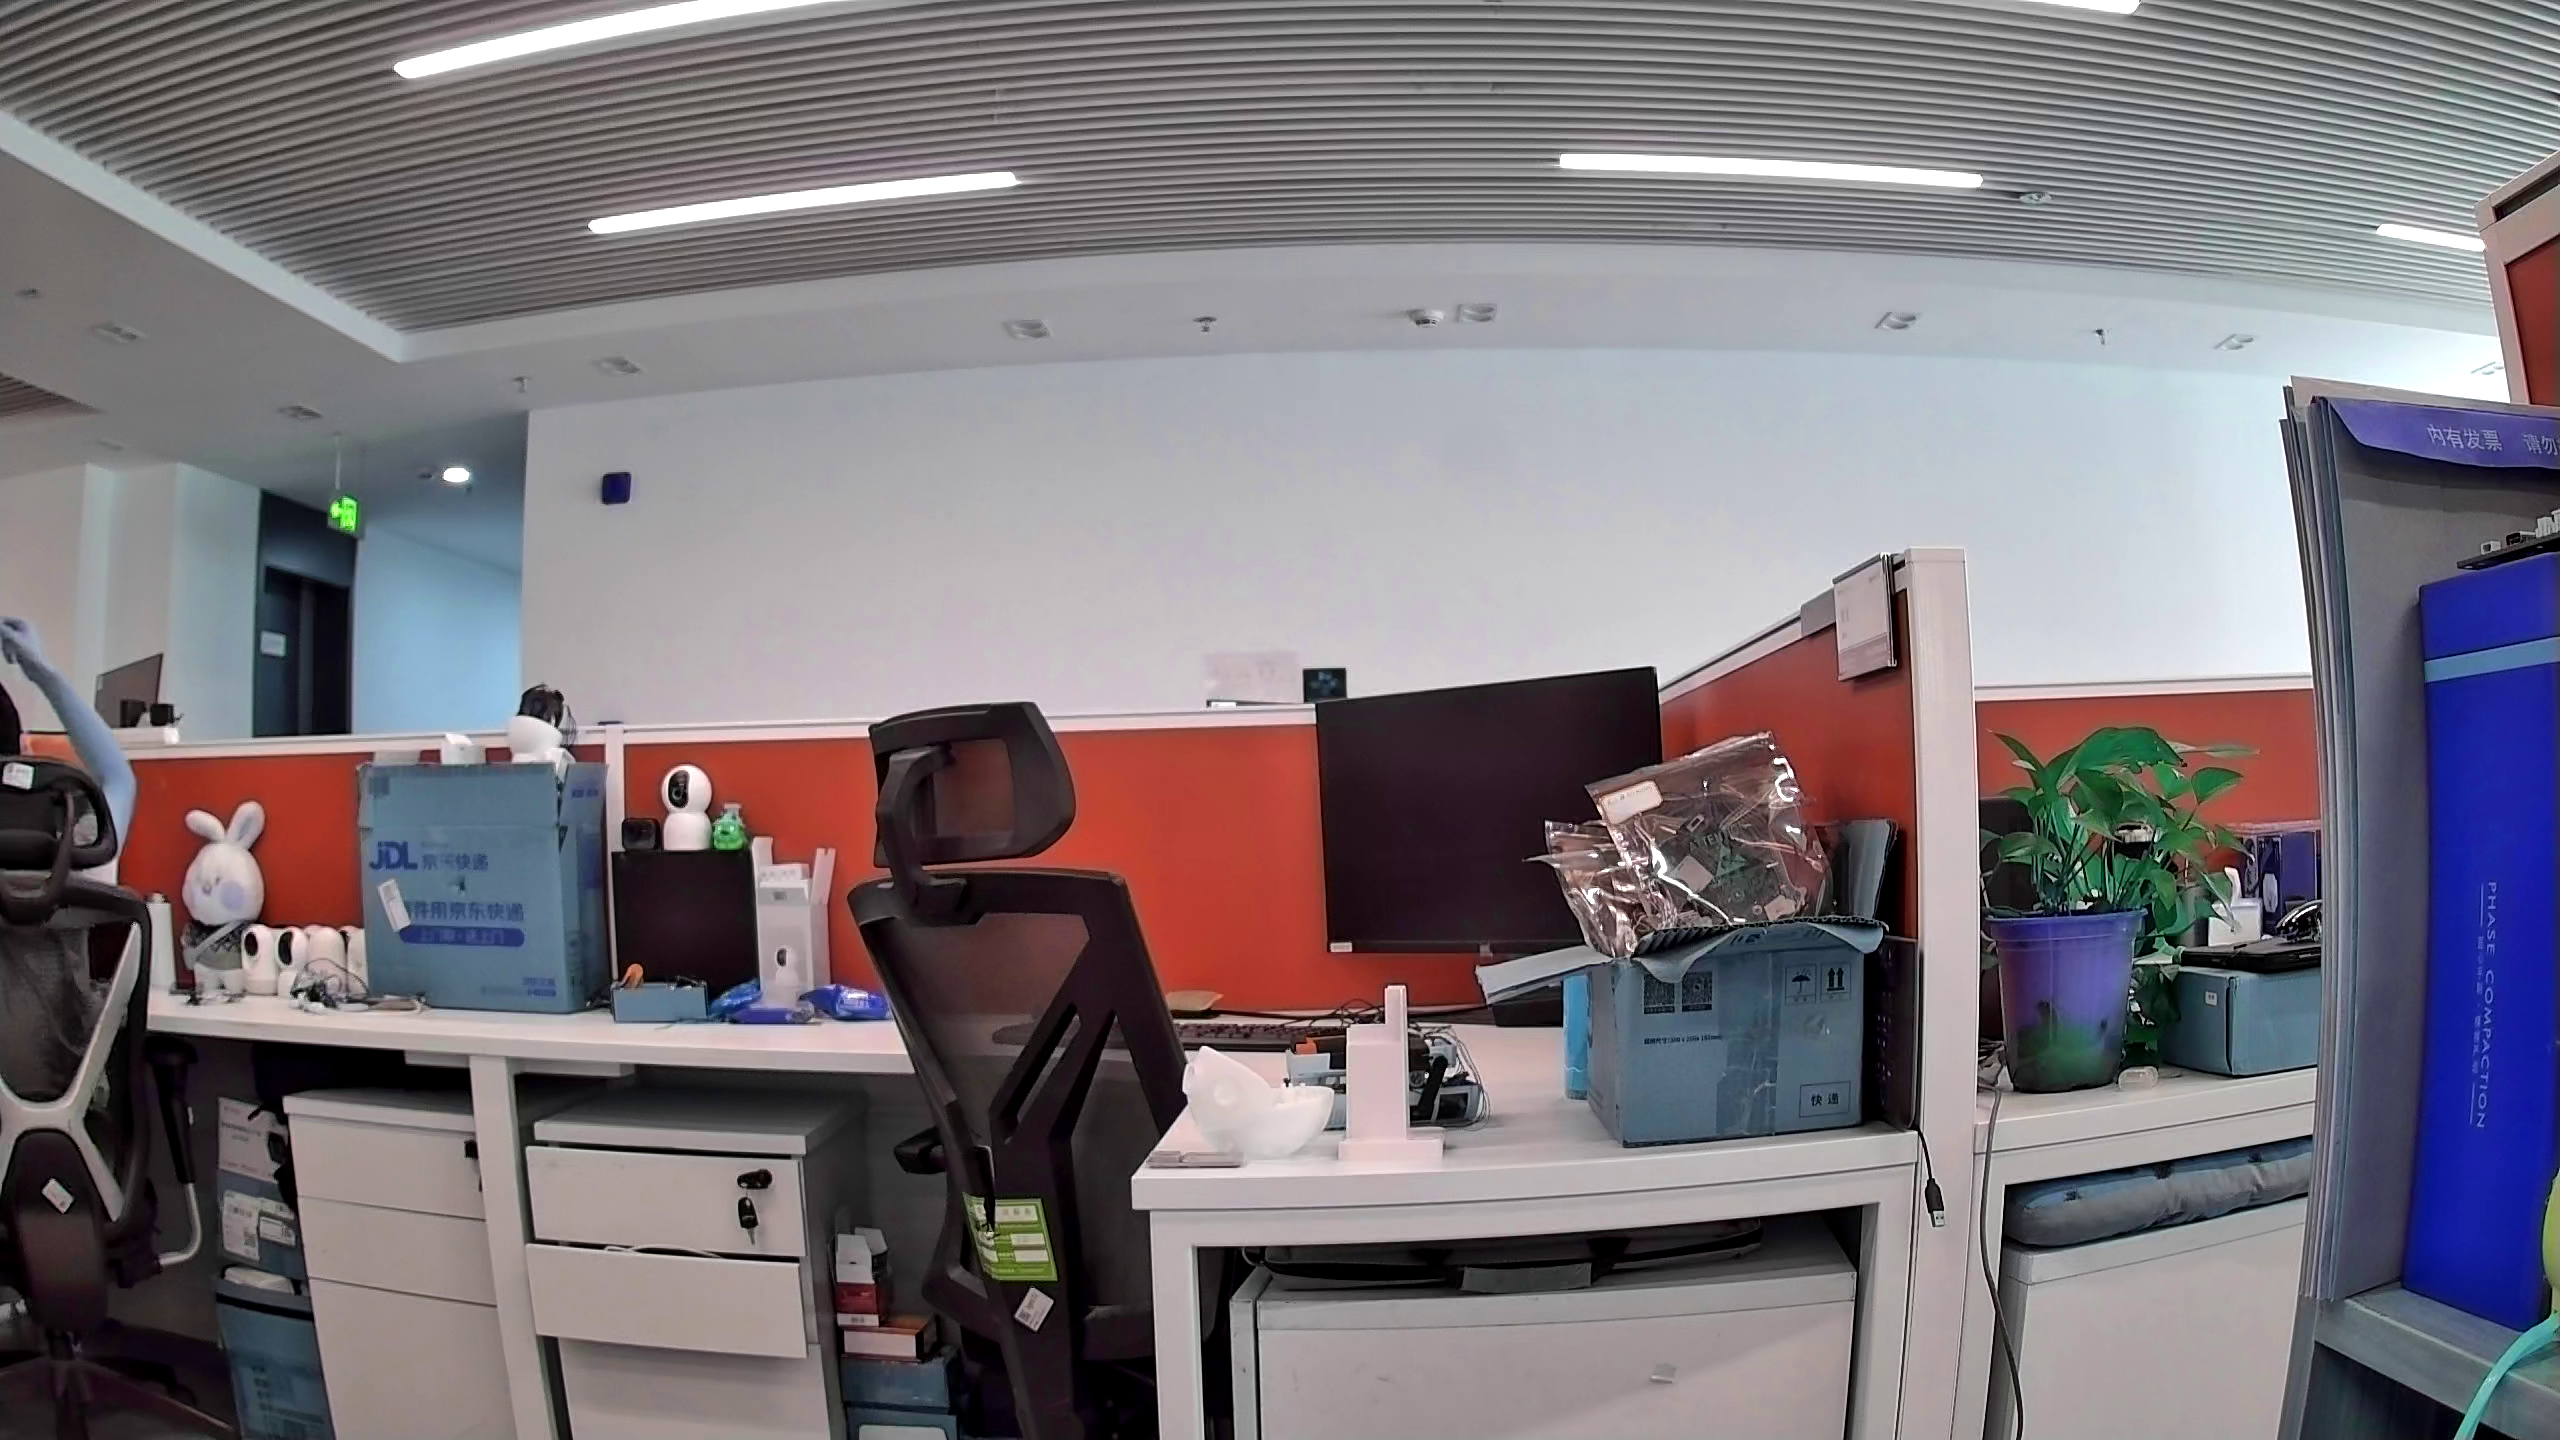
正常画面
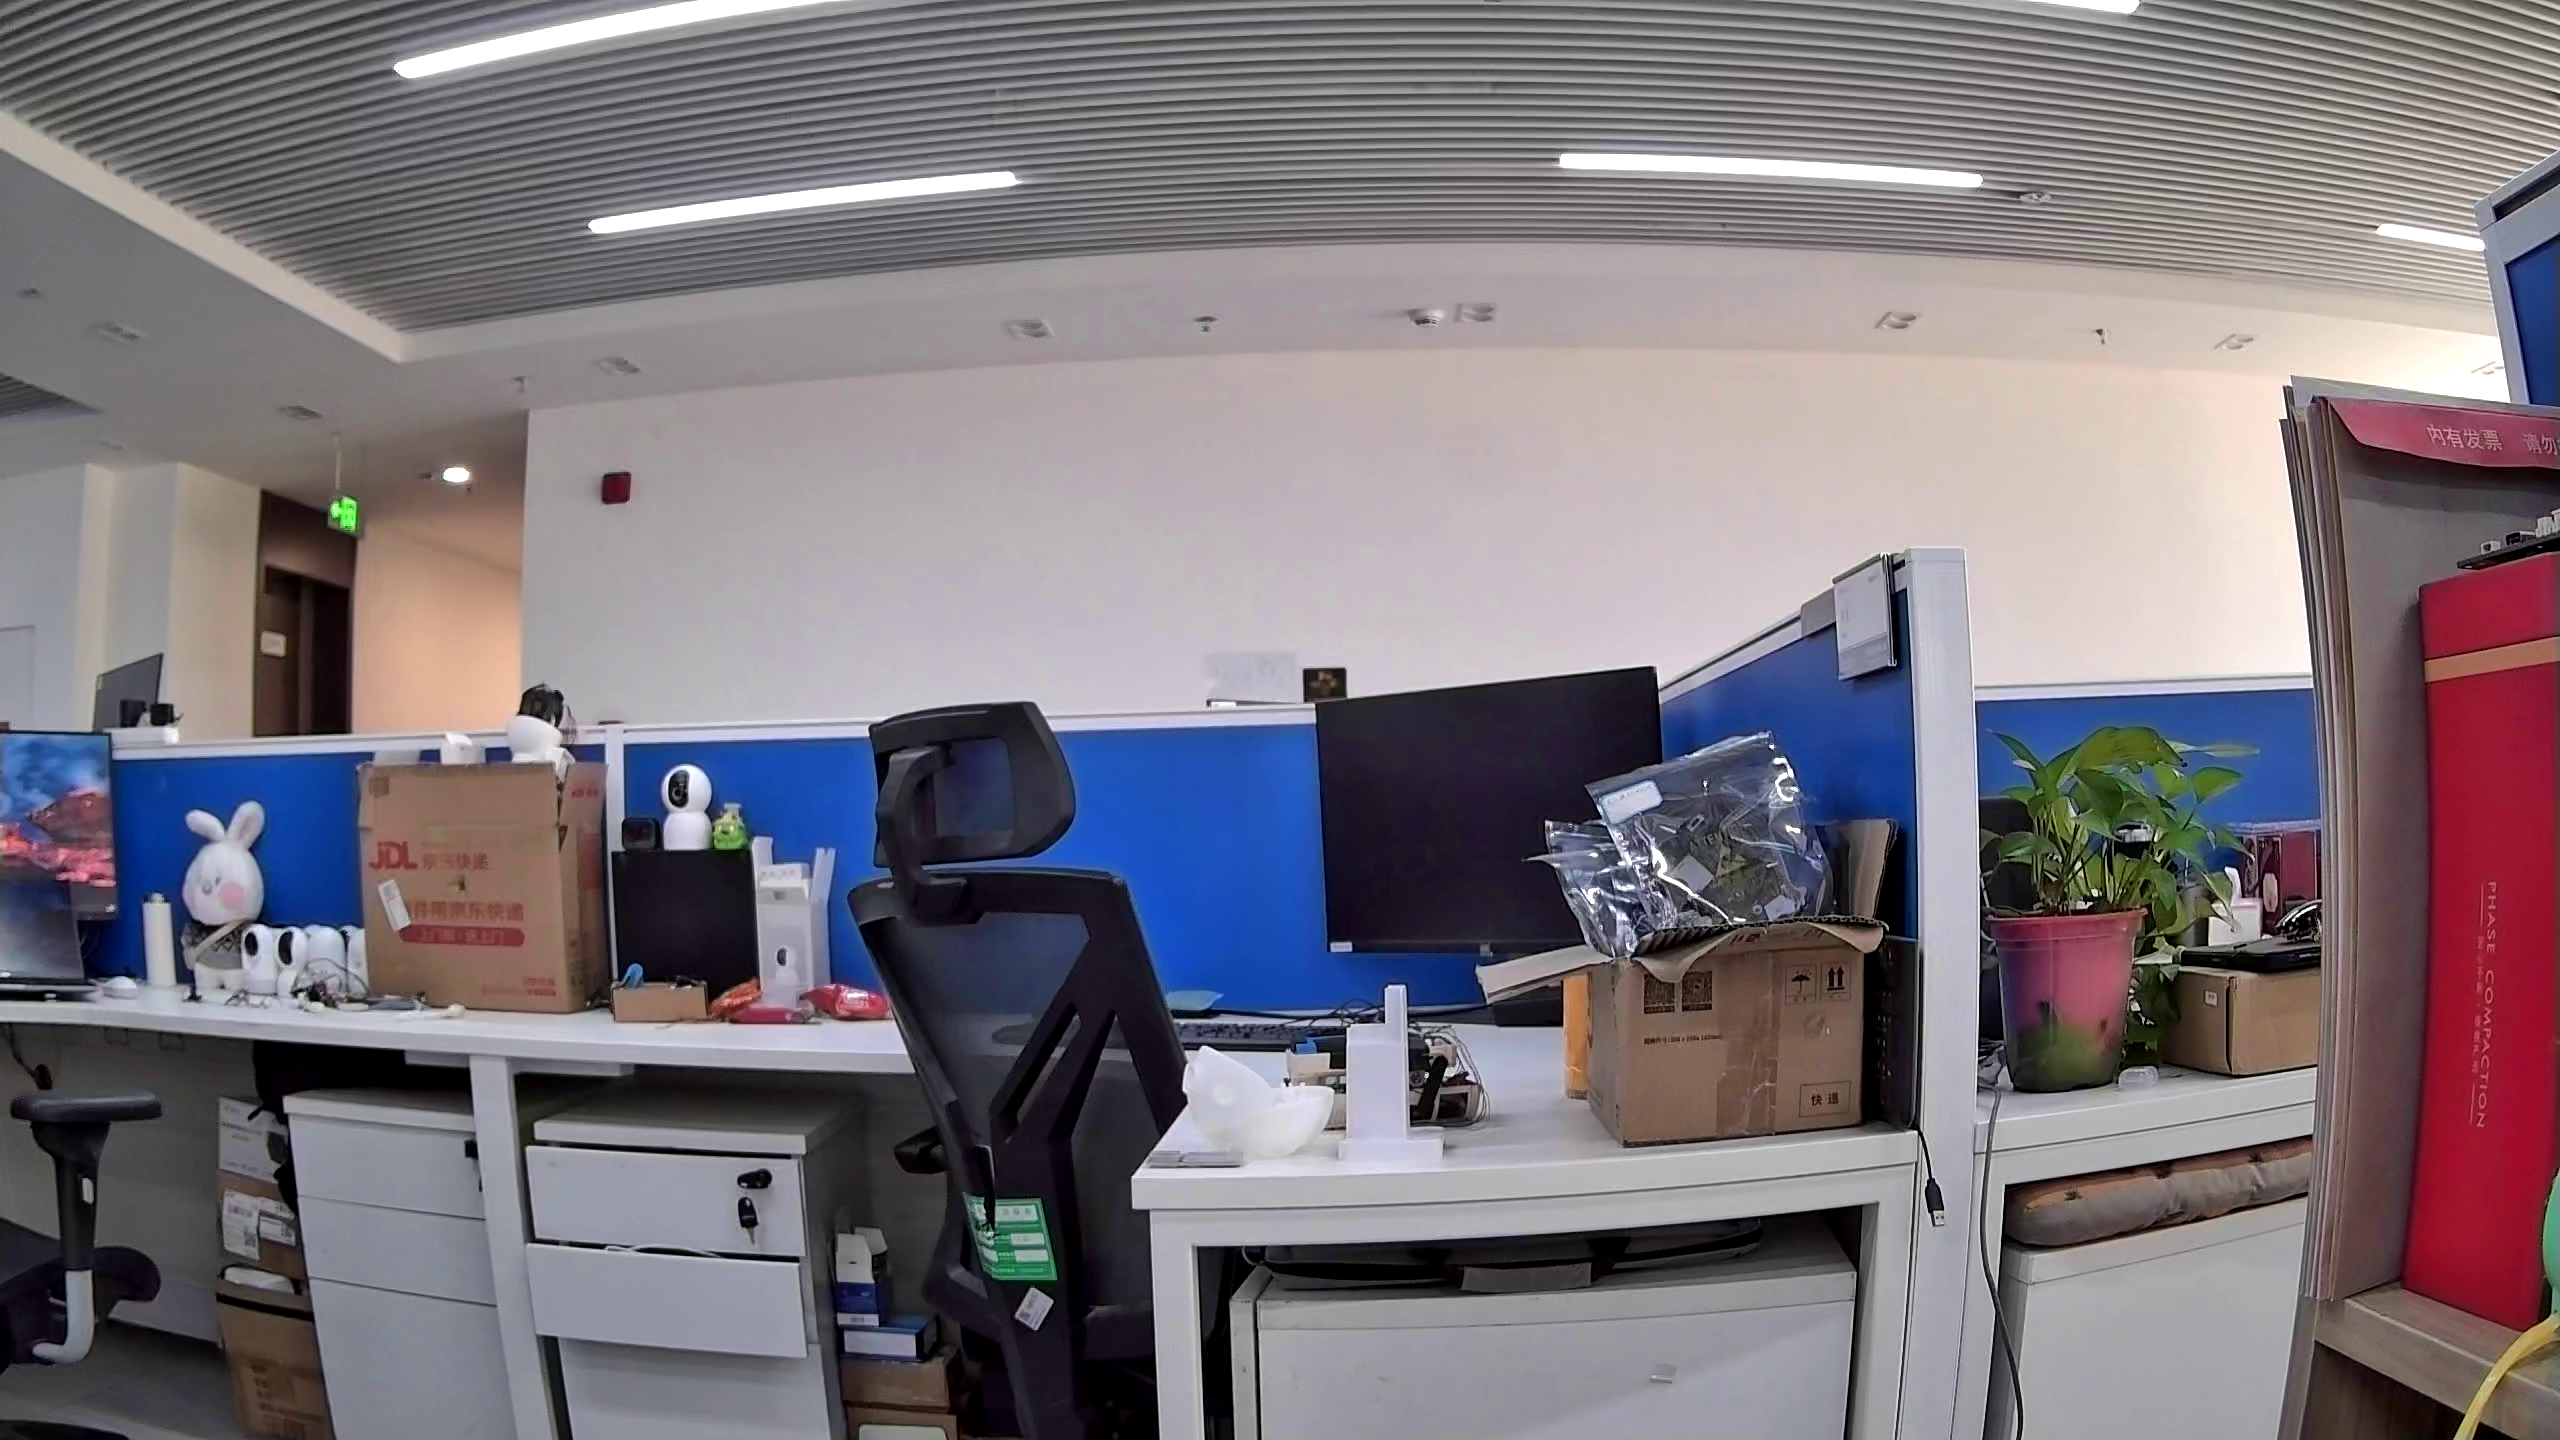
正常画面示例
正常情况下,红、绿、蓝之间的关系符合实际场景,白色和中性色区域也能得到合理还原。
异常现象一:红蓝反色
Bayer Pattern 反色示例
这类画面常见表现是:
• 红色和蓝色关系明显不对;
• 暖色物体变成冷色,或者冷色物体变成暖色;
• 部分白色或低饱和区域看起来可能仍接近正常;
• 调节简单的颜色增益难以恢复所有颜色关系。
异常现象二:整体偏紫并伴随纹理异常
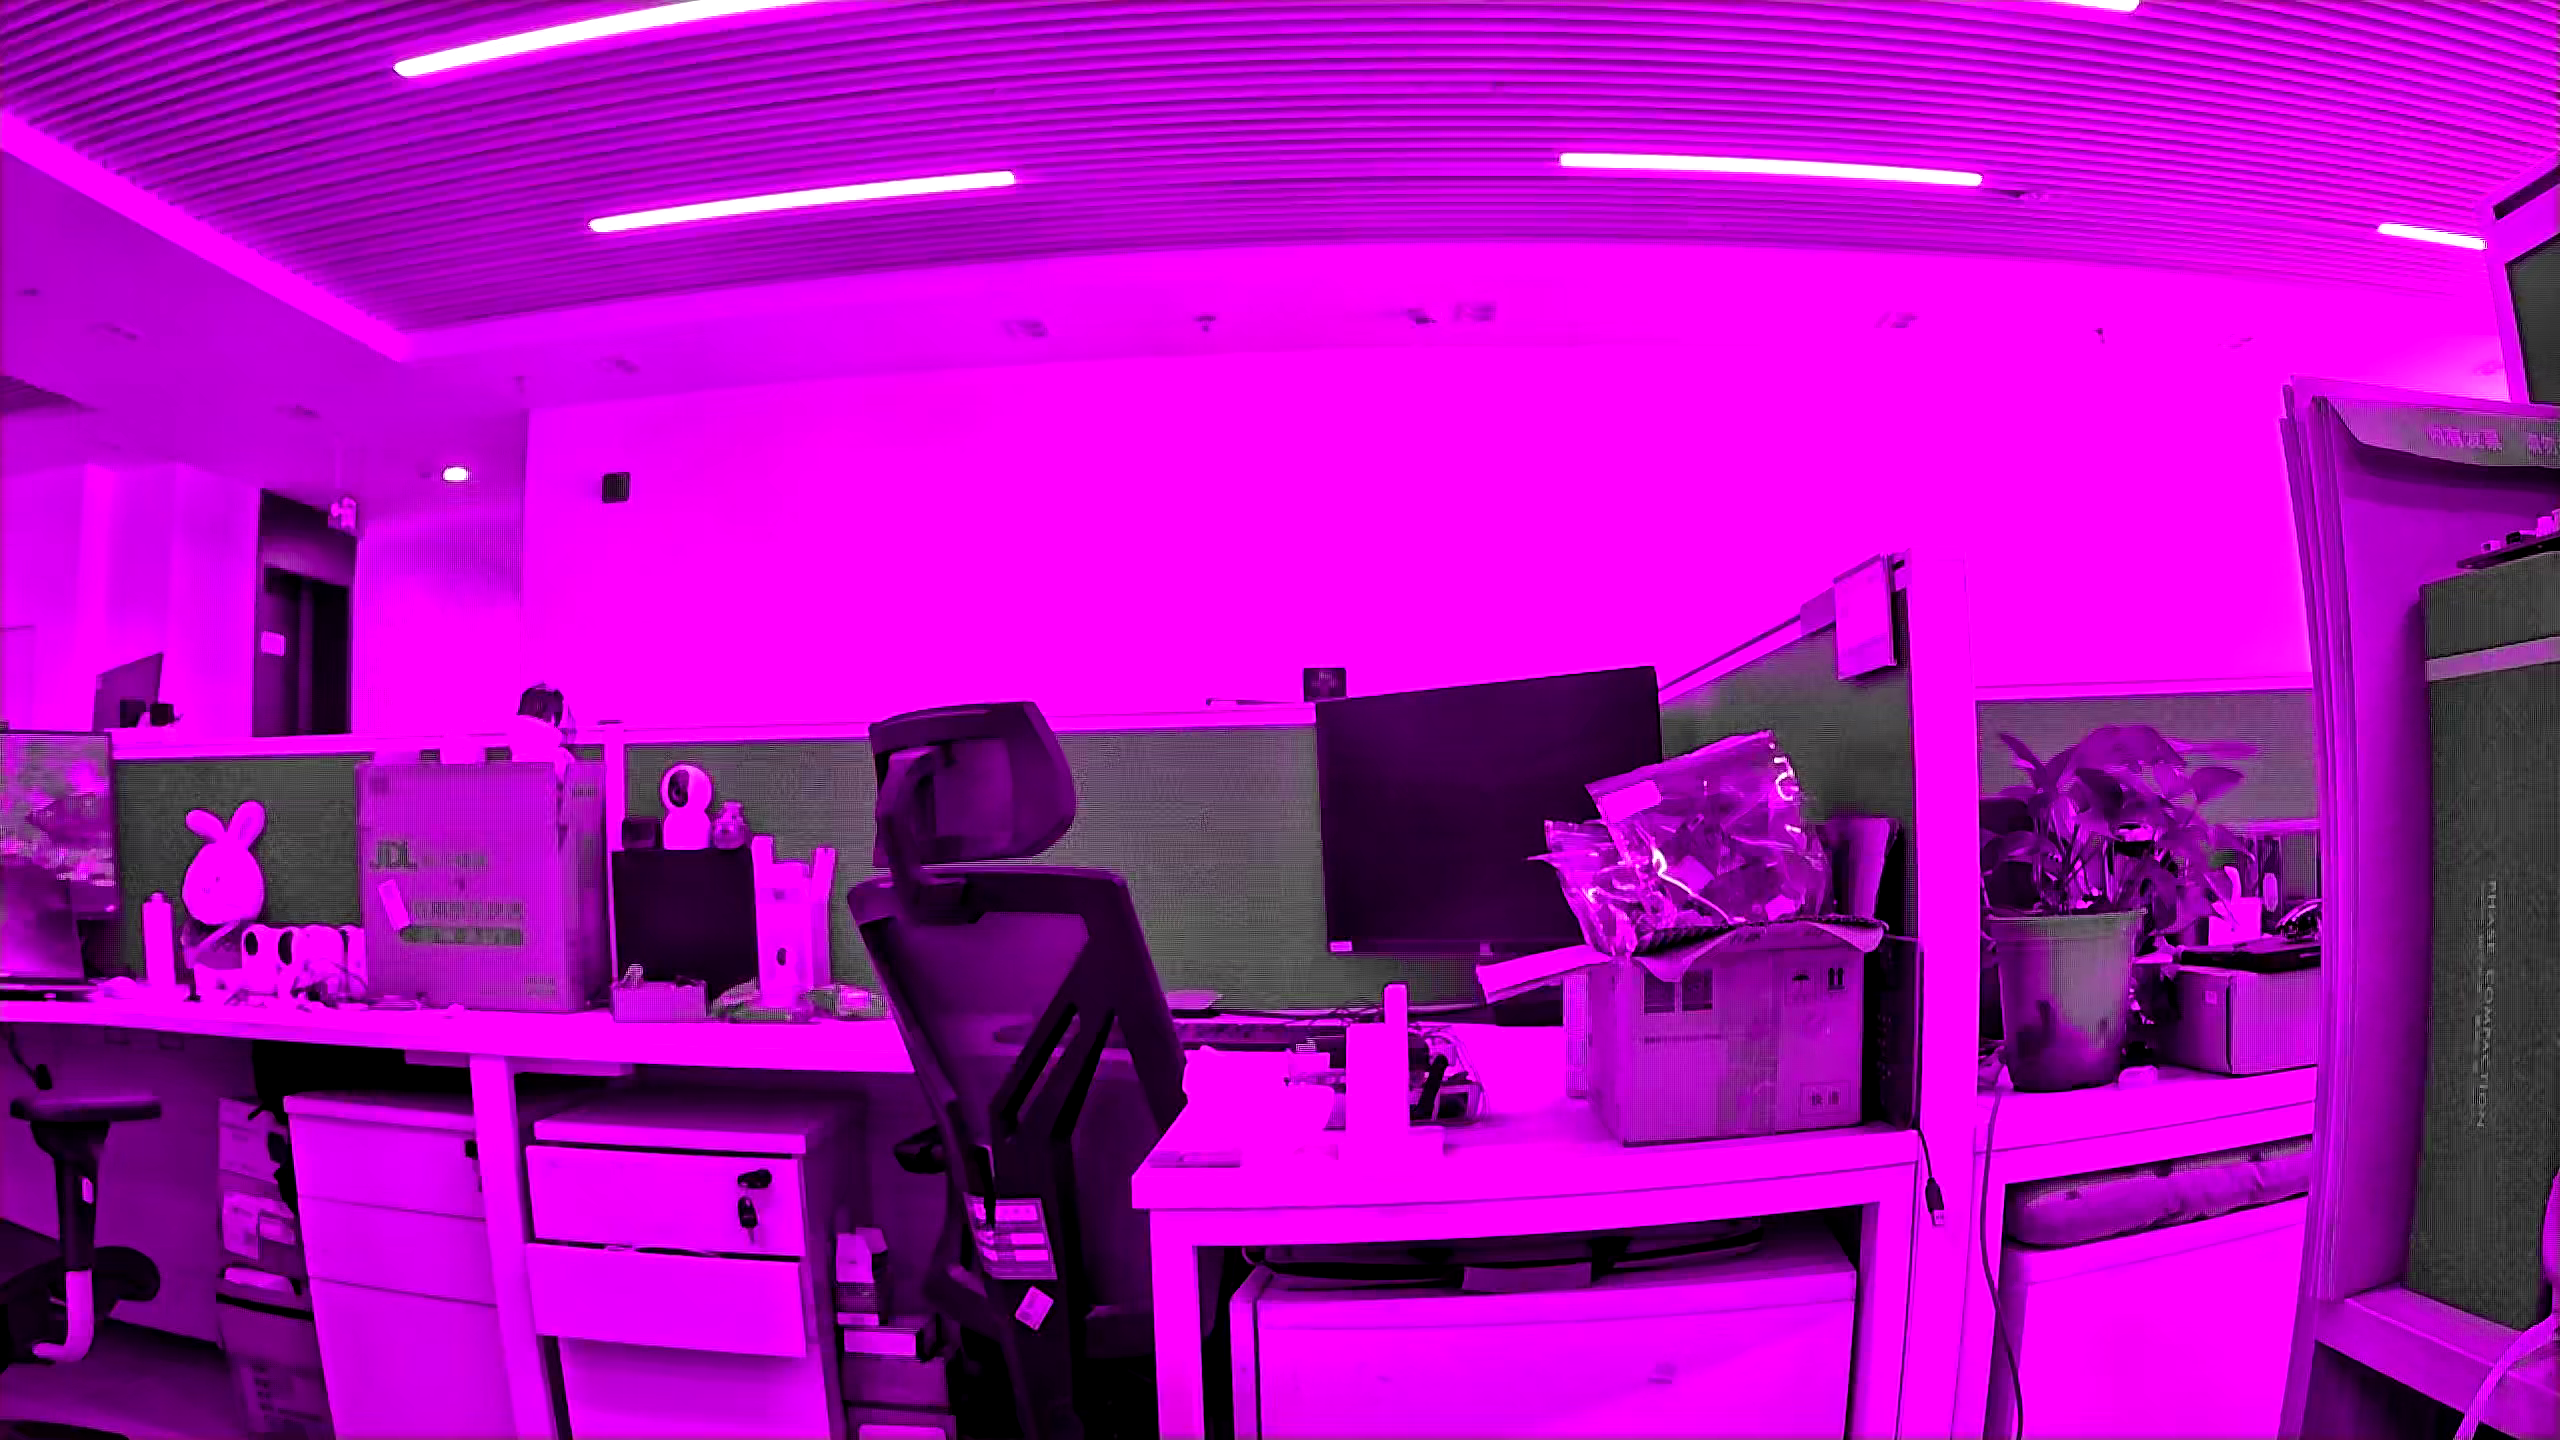
Bayer Pattern 异常偏紫示例
除了整体偏紫,还可能观察到:
• 彩色区域出现细密条纹或网格感;
• 物体边缘出现异常彩边;
• 细节区域出现彩色伪影;
• 颜色错误从设备出图开始就持续存在。
这些现象不能单独证明 Bayer Pattern 一定配置错误,但如果颜色关系是系统性错乱,而不是轻微色温偏差,就应该优先核对 RAW 像素排列和 ISP 解码方式。
1.2 先做三个判断
判断一:是“颜色偏一点”,还是“颜色关系错了”?
• 如果整个画面只是轻微偏暖或偏冷,AWB、CCM、光源和滤片都可能是原因;
• 如果红蓝明显对调、颜色完全不符合物体本身,应优先检查 Bayer Pattern;
• 如果偏紫同时伴随条纹、网格或彩边,也要检查 RAW 排列和去马赛克过程。
判断二:问题是否从第一帧就存在?
如果设备一开始出图就持续反色,而日夜切换、光源变化或 AWB 收敛都不能改变这种颜色关系,通常更像基础数据格式或 Bayer 配置问题。
如果问题只在日夜切换后出现,则还需要检查 IRCUT、日夜 ISP Profile 和切换时序。
判断三:Mirror/Flip 前后是否发生变化?
部分 Sensor 在开启水平镜像或垂直翻转后,有效 Bayer Pattern 会随读出方向变化。如果画面只在某种 Mirror/Flip 组合下反色或偏紫,应重点检查翻转后的 Bayer 配置是否同步更新。
二、分析:从 Bayer 阵列理解颜色为什么会错
2.1 Sensor 的一个像素通常只采集一种颜色
常见彩色 Sensor 的感光面上覆盖着彩色滤光阵列(Color Filter Array,CFA)。在 Bayer CFA 中,每个感光像素通常主要对应红、绿、蓝中的一种颜色分量。
一个最小的 2×2 单元包含:
• 1 个红色像素 R;
• 2 个绿色像素 G;
• 1 个蓝色像素 B。
绿色像素数量较多,与人眼对亮度细节更敏感的特性有关。Sensor 输出的 RAW 数据并不是每个位置都已经具备完整 RGB,而是类似下面的马赛克排列:
text
R G R G R G ...
G B G B G B ...
R G R G R G ...
G B G B G B ...
ISP 需要知道每个像素位置究竟是 R、G 还是 B,然后通过去马赛克(Demosaic)计算出每个输出像素完整的 RGB 信息。
2.2 四种常见 Bayer Pattern
根据左上角 2×2 单元的排列,常见 Bayer Pattern 有四种:
RGGB
text
R G
G B
BGGR
text
B G
G R
GRBG
text
G R
B G
GBRG
text
G B
R G
汇总如下:
Bayer Pattern | 第一行 | 第二行 |
RGGB | R G | G B |
BGGR | B G | G R |
GRBG | G R | B G |
GBRG | G B | R G |
这些名称描述的是像素颜色位置,不是“画面偏什么颜色”的风格选项。
2.3 ISP 为什么必须知道正确排列?
假设 Sensor 实际输出的是 RGGB:
text
R G
G B
如果 ISP 却按 BGGR 解码:
text
B G
G R
那么原本属于红色的位置会被当作蓝色,原本属于蓝色的位置会被当作红色。后续去马赛克、白平衡和颜色校正都建立在错误的颜色身份上,于是可能产生:
• 红蓝反色;
• 整体偏紫或偏青;
• 颜色边缘出现伪色;
• 高频细节产生彩色条纹;
• AWB 怎么调也难以恢复真实颜色。
问题的本质不是“红色增益太高”,而是 ISP 一开始就把像素的颜色身份认错了。
2.4 为什么白色区域有时看起来还算正常?
白色或灰色区域中的 R、G、B 分量相对接近。红蓝位置互换后,中性色区域的视觉变化有时不如高饱和红色、蓝色物体明显。此外,AWB 和后续颜色处理还可能对中性色进行一定补偿。
因此,不能因为白纸看起来接近白色,就排除 Bayer Pattern 错误。更可靠的测试目标应该同时包含:
• 高饱和红色;
• 高饱和绿色;
• 高饱和蓝色;
• 白色、灰色和黑色;
• 细密纹理和清晰边缘。
2.5 为什么会出现条纹、网格和彩边?
Demosaic 会利用相邻像素推算缺失的颜色分量。如果 ISP 对像素颜色位置的理解错误,插值就会使用错误的邻域关系。
在纯色边缘、细纹理和高频区域,这种错误容易表现为:
• 周期性彩色条纹;
• 网格状伪影;
• 红蓝彩边;
• 细节区域颜色闪烁;
• 去马赛克后的结构异常。
因此,“偏紫 + 条纹噪声”通常比单纯轻微偏色更值得怀疑 Bayer Pattern 或 RAW 数据格式。
三、Bayer Pattern 为什么会不匹配?
3.1 Sensor 实际输出与 ISP 配置不一致
这是最直接的情况:Sensor 当前模式实际输出一种排列,而 ISP 按另一种排列解码。
需要分别确认:
text
Sensor 当前实际输出 Pattern
驱动向平台声明的 Pattern
ISP 当前采用的 Pattern
三者必须一致。不能只看 Sensor 数据手册中的默认值,还要考虑当前模式、窗口裁剪和读出方向是否改变了有效排列。
3.2 驱动中的 mbus_code 或格式声明错误
在使用 Media Bus 格式描述 Sensor 输出的平台上,驱动中的 mbus_code 往往同时包含位宽和 Bayer 排列信息。
例如,同样是 RAW10,不同 Bayer Pattern 通常对应不同的格式定义。如果驱动声明与 Sensor 实际输出不一致,下游模块就可能按照错误方式处理 RAW 数据。
排查时不能只确认“RAW10/RAW12 是否一致”,还要确认:
• 位宽;
• Bayer 排列;
• 数据打包方式;
• 当前 Sensor 模式;
• ISP 接收到的实际格式。
本文不提供具体宏名或枚举值,因为不同内核、SDK 和平台的定义可能不同,应以当前工程头文件和驱动接口为准。
3.3 Mirror/Flip 改变了有效 Bayer Pattern
水平镜像和垂直翻转会改变像素的读出方向。对于某些 Sensor,有效 Bayer Pattern 会随之变化。
以一个 RGGB 的 2×2 单元为例:
text
原始 RGGB
R G
G B
如果只从排列关系理解,进行不同方向翻转后,左上角 2×2 的有效顺序可能转化为其他 Pattern。实际对应关系还要结合 Sensor 的读出起点、裁剪和驱动实现确认,不能脱离具体设备直接写死。
工程中常见的问题是:
text
Sensor 端已经执行 Mirror/Flip
↓
RAW 有效排列随之变化
↓
ISP 仍使用翻转前的 Bayer 配置
↓
画面反色、偏紫或出现彩色纹理
所以每次修改 Mirror/Flip,都应该同步验证:
• Sensor 寄存器是否生效;
• 输出尺寸和裁剪起点是否变化;
• 驱动声明是否更新;
• ISP Bayer 配置是否更新;
• 四种翻转组合是否都测试过。
3.4 裁剪起点或像素偏移改变
Bayer Pattern 是周期性的 2×2 排列。如果 RAW 图像的有效起点在水平方向或垂直方向偏移一个像素,左上角的颜色身份就可能改变。
因此,在修改以下内容后也要重新确认 Bayer 排列:
• Sensor ROI;
• 数字裁剪起点;
• ISP 输入裁剪;
• 黑边去除;
• 拼接或图像搬运偏移;
• 有效图像起始坐标。
并不是所有裁剪都会改变 Pattern。关键在于裁剪起点相对原始阵列是否发生奇数像素偏移。
3.5 RAW 数据位宽、打包或字节顺序错误
有些异常虽然看起来像 Bayer Pattern 错误,实际根因可能是:
• RAW10/RAW12 位宽配置不一致;
• MIPI RAW 打包解释错误;
• 字节顺序错误;
• 行长度或 stride 错误;
• 数据对齐错误;
• 丢字节或行起点错位。
这类问题往往不只影响颜色,还可能伴随亮度异常、周期纹理、撕裂或图像结构错误。不能只在四种 Bayer Pattern 之间轮流尝试,然后选择“看起来最好”的一种。
四、解决:如何一步一步确认配置?
4.1 第一步:固定测试条件
准备一个同时包含红、绿、蓝、白、灰和黑的稳定场景,并尽量固定:
• 光源;
• 曝光和增益;
• AWB 状态;
• Sensor 模式;
• 分辨率和帧率;
• Mirror/Flip;
• ISP 参数版本。
每次只改变一个变量,避免同时修改 Bayer Pattern、AWB、CCM 和 Mirror/Flip。
4.2 第二步:确认 Sensor 当前模式的实际输出
查看并交叉验证:
1. Sensor 数据手册;
2. 当前模式寄存器表;
3. Sensor 驱动;
4. Mirror/Flip 配置;
5. 裁剪起点和输出窗口;
6. 平台抓取的 RAW 数据。
不能只依据 Sensor 型号推断,因为不同模式、不同窗口或翻转组合可能采用不同的有效排列。
4.3 第三步:核对驱动格式声明
检查 Sensor 驱动向下游声明的:
• RAW 位宽;
• Bayer Pattern;
• mbus_code 或平台等价字段;
• 当前模式索引;
• Mirror/Flip 后的格式更新逻辑。
建议在日志中同时打印“模式、分辨率、Mirror/Flip、驱动声明 Pattern”,避免只打印一个没有上下文的格式值。
4.4 第四步:核对 ISP 当前解码配置
确认 ISP 实际生效的配置,而不只是配置文件里写了什么:
• ISP 输入格式;
• Bayer Pattern;
• RAW 位宽;
• 当前日夜或场景 Profile;
• 参数加载时间;
• 是否有其他模块重新覆盖。
如果平台支持运行时查询,应把查询结果与 Sensor 驱动声明进行对照。
4.5 第五步:分别验证 Mirror/Flip 组合
建议至少覆盖:
Mirror | Flip | 画面方向 | 有效 Bayer Pattern | 结果 |
关闭 | 关闭 | 待填写 | 待确认 | 待测试 |
开启 | 关闭 | 待填写 | 待确认 | 待测试 |
关闭 | 开启 | 待填写 | 待确认 | 待测试 |
开启 | 开启 | 待填写 | 待确认 | 待测试 |
不要假设某个平台一定能自动同步 Pattern。应分别确认 Sensor、驱动和 ISP 的行为。
4.6 第六步:抓 RAW 建立证据
如果条件允许,保存当前 Sensor 模式下的 RAW 数据,并记录:
• 分辨率;
• 位宽;
• 打包格式;
• Bayer Pattern;
• Mirror/Flip;
• 曝光和增益;
• 裁剪起点;
• 对应的 ISP 输出画面。
用 RAW 工具分别按候选 Pattern 解码可以辅助判断,但不能只凭“哪一种看起来更顺眼”下结论,还应结合高饱和色块、像素位置、驱动配置和 Sensor 文档。
4.7 第七步:修复后回归验证
修正配置后,至少确认:
• 红、绿、蓝颜色关系正确;
• 白、灰、黑保持中性;
• 彩色条纹和边缘伪色消失;
• 各个 Sensor 模式均正常;
• Mirror/Flip 四种组合符合预期;
• 切换分辨率、帧率或 Profile 后不会复发;
• 重启后配置仍然生效。
修复 Bayer Pattern 后,如果画面仍有轻微色温或饱和度偏差,再进入 AWB、CCM 和其他 IQ 参数调试。
五、进一步判断:偏紫、偏色还可能是什么原因?
5.1 先从成像链路分层
text
场景光线和镜头
↓
IRCUT / 光学滤片
↓
Sensor 和 RAW 数据
↓
Bayer 解码与 Demosaic
↓
AWB、CCM 和其他 ISP 模块
↓
YUV/RGB、编码和显示
偏色可能在每一层产生。Bayer Pattern 错误只是其中一种,而且往往表现为颜色关系的系统性错误。
5.2 常见原因对比
候选原因 | 常见表现 | 常见触发条件 | 优先验证方法 |
Bayer Pattern 不匹配 | 红蓝反色、整体偏紫、彩色条纹或伪色 | 启动即存在,或 Mirror/Flip 后出现 | 核对 RAW、驱动声明和 ISP Pattern |
RAW 位宽/打包错误 | 颜色、亮度和图像结构同时异常 | Sensor 模式或接口配置变更后 | 核对 RAW10/12、打包、stride 和行长度 |
IRCUT 未切到红片 | 白天偏红/偏紫,自然光下可能加重 | 日夜切换后或白天 | 强制切换并确认实际滤片位置 |
AWB 异常 | 随光源和场景变化,收敛慢或增益极端 | 光源变化、统计区域变化后 | 锁定 AWB并观察 R/G、B/G 增益 |
CCM/Profile 错误 | 整体色调固定异常,换参数后改变 | ISP 参数加载或模式切换后 | 核对当前 Profile、CCM 和生效配置 |
镜头/滤片光学问题 | 局部红斑、边角异常、鬼影 | 强光、特定角度或特定光源 | 改变入射角,替换镜头或滤片 |
显示/色彩空间问题 | RAW/ISP 输出正常,最终画面异常 | 编码或显示阶段 | 对比 RAW、ISP 输出和最终显示 |
这些表现是排查线索,不是绝对判据。两个问题也可能同时存在,例如 Bayer Pattern 配错的同时,AWB 还在错误输入上继续补偿。
5.3 Bayer Pattern 和 IRCUT 怎么区分?
可以先看两个特征:
是否与滤片位置和自然光相关?
• 强制切换红片、白片后颜色明显变化,自然光下问题加重:更应关注 IRCUT;
• 改变 IRCUT 后红蓝关系仍然固定反转:更应关注 Bayer Pattern。
是否从启动开始持续存在?
• 从第一帧开始就反色,所有光源下关系类似:更像 Bayer/RAW 配置问题;
• 日夜切换后才出现,重新切换滤片后恢复:更像 IRCUT 或切换时序问题。
5.4 Bayer Pattern 和 AWB/CCM 怎么区分?
• 红蓝关系系统性对调:先查 Bayer Pattern;
• 整体轻微偏暖、偏冷,并随光源变化:先观察 AWB;
• 色调固定异常,但像素结构和颜色身份基本正确:检查 CCM/Profile;
• 偏紫同时伴随周期性彩色纹理:优先检查 Bayer/RAW 数据,再检查 IQ。
必要时固定 AE/AWB,对比不同 Pattern 下的 RAW 解码结果。不要通过大幅修改 AWB 增益去“纠正”错误的像素颜色身份。
5.5 RAW、ISP 输出和最终画面分层对比
text
RAW 数据结构已异常
→ 查 Sensor、MIPI、位宽、打包、stride 和数据搬运
RAW 数据正确,但按当前 Pattern 解码后反色
→ 查 Bayer Pattern、驱动声明和 ISP 输入配置
Demosaic 后颜色关系正确,后续 ISP 输出偏色
→ 查 AWB、CCM、Profile 和颜色处理
ISP 输出正常,最终显示偏色
→ 查色彩空间、编码、显示和后处理
定位目标不是证明“某个配置看起来不对”,而是确定偏色最早出现在哪个数据节点。
六、让问题更容易复现和定位
6.1 分开记录四种 Pattern 状态
建议不要只记录一个模糊的 bayer=RGGB,而是分别记录:
text
Sensor 文档/模式表定义的 Pattern
当前寄存器和窗口下的实际 Pattern
驱动向下游声明的 Pattern
ISP 当前生效的 Pattern
如果开启 Mirror/Flip,还应记录翻转后的有效 Pattern。
6.2 推荐日志字段
text
Sensor 型号和模式
输出分辨率和帧率
RAW 位宽和打包格式
窗口起点和裁剪范围
Mirror 状态
Flip 状态
驱动声明的 mbus_code/格式
ISP 当前输入格式
ISP 当前 Bayer Pattern
ISP Profile 和版本
示例:
text
[SENSOR] mode=
[SENSOR] mirror=
[SENSOR] output_pattern=
[DRIVER] media_bus_format=
[ISP] input_pattern=
占位符需要替换成项目实际值,不能直接作为代码或配置使用。
6.3 使用控制变量实验
实验 | 只改变的变量 | 主要回答的问题 |
A | ISP Bayer Pattern | 哪种解码方式与当前 RAW 一致? |
B | Mirror/Flip | 有效 Pattern 是否随读出方向变化? |
C | Sensor 模式 | 是否只有某个分辨率或窗口异常? |
D | AWB 锁定状态 | AWB 是否在放大或掩盖错误? |
E | IRCUT 状态 | 偏色是否来自光学滤片? |
F | 输出节点 | 异常最早出现在哪个处理阶段? |
每次实验记录输入条件、唯一变量、RAW、输出画面、日志和结论,避免同时修改多项配置后无法判断真正生效的是哪一项。
6.4 建立配置同步关系
涉及以下操作时,都应重新确认 Bayer Pattern:
• 切换 Sensor 模式;
• 修改分辨率;
• 调整裁剪窗口;
• 开启或关闭 Mirror/Flip;
• 替换 Sensor;
• 修改驱动格式声明;
• 切换 ISP 输入通道;
• 更新 SDK 或 ISP 参数版本。
最好让模式表、驱动格式和 ISP 配置使用统一来源,减少同一信息在多个模块中分别硬编码造成的不一致。
七、常见误区
误区 1:看到偏紫就修改 AWB 或 CCM
如果 ISP 把像素颜色身份认错,后续颜色参数无法从根本上恢复真实颜色关系。
误区 2:轮流尝试四种 Pattern,选一个看起来最好的
这种方法可以辅助定位,但不能替代 Sensor 文档、驱动配置和 RAW 数据验证,尤其不能掩盖位宽、打包或行偏移问题。
误区 3:Sensor 数据手册写 RGGB,所有模式就一定都是 RGGB
Mirror/Flip、裁剪起点和读出窗口可能改变有效 Pattern,必须确认当前模式的实际输出。
误区 4:只改 ISP,不改驱动声明
如果驱动向下游声明的格式仍然错误,模式切换、重启或其他模块重新配置后问题可能复发。
误区 5:白色区域正常就排除 Bayer 错误
中性色区域对红蓝互换可能不够敏感,应使用高饱和红、绿、蓝目标综合判断。
误区 6:把所有条纹都归因于 Bayer Pattern
位宽、MIPI 打包、stride、丢字节和行起点错误也可能产生周期性纹理,需要结合 RAW 数据结构判断。
八、故障定位记录表
编号 | 检查项目 | 结果 |
1 | 画面是轻微偏色还是红蓝反色 | 待填写 |
2 | 是否伴随条纹、网格或彩边 | 待填写 |
3 | 问题是否从第一帧就存在 | 待填写 |
4 | Sensor 型号和当前模式 | 待确认 |
5 | Sensor 实际 Bayer Pattern | 待确认 |
6 | RAW 位宽和打包格式 | 待确认 |
7 | 驱动声明的格式/mbus_code | 待确认 |
8 | ISP 当前生效 Pattern | 待确认 |
9 | Mirror/Flip 状态 | 待填写 |
10 | 裁剪起点是否为奇数偏移 | 待确认 |
11 | 四种 Mirror/Flip 组合是否验证 | 待测试 |
12 | RAW 数据结构是否正常 | 待验证 |
13 | 锁定 AWB 后现象是否变化 | 待测试 |
14 | 切换 IRCUT 后现象是否变化 | 待测试 |
15 | ISP 输出和最终显示是否一致 | 待验证 |
16 | 修复后所有模式是否回归通过 | 待验证 |
九、结论
当 Camera 画面出现红蓝反色、整体偏紫,特别是还伴随彩色条纹、网格或边缘伪色时,应优先确认 Sensor 实际输出的 Bayer Pattern 是否与驱动声明和 ISP 解码配置一致。
常见根因包括:
1. Sensor 输出 Pattern 与 ISP 配置不一致;
2. RAW 数据顺序或格式声明错误;
3. Sensor 驱动中的 mbus_code 或等价字段配置错误;
4. Mirror/Flip 后有效 Bayer Pattern 变化,但 ISP 没有同步;
5. 裁剪起点发生奇数像素偏移;
6. RAW 位宽、打包、stride 或数据对齐问题被误认为 Bayer 错误。
推荐的排查顺序是:
text
1. 观察是轻微偏色,还是颜色关系系统性错误
2. 确认 Sensor 当前模式、Mirror/Flip 和裁剪窗口
3. 确认 Sensor 实际 Bayer Pattern
4. 核对驱动格式声明和 mbus_code
5. 核对 ISP 当前生效的 Pattern 和 RAW 位宽
6. 抓 RAW,检查打包、行长度、起点和数据结构
7. 分别验证四种 Mirror/Flip 组合
8. 修复后回归所有 Sensor 模式
9. Bayer/RAW 正确后,再调 AWB、CCM 和其他 IQ 参数
一句话总结: Bayer Pattern 错误不是普通的颜色风格偏差,而是 ISP 对 RAW 像素颜色身份的理解发生了错误;先把 Sensor、驱动和 ISP 的排列关系对齐,再谈后续 IQ 调优。