
 前往官网


 发布
GPIO 通用IO接口
模块功能介绍
gpio 一般在进行开发板设计的时候就已经固定好了, 有的 gpio 只能作为设备复用功能管脚,有的 gpio 作为普通的输入输出和中断检测功能, 对于固定设备复用的功能管脚在以下文件中定义:
module_drivers/dts/x1600-pinctrl.dtsi或module_drivers/dts/x1600/x1600-pinctrl.dtsi
在 module_drivers/dts/"板级".dts或module_drivers/dts/x1600/"板级".dts 会根据驱动配置, 选中相应的设备功能管脚。内核的 gpio 驱动基于 gpio 子系统实现,很方便的进行 gpio 控制。
驱动位置
驱动源码所在位置
module_drivers/drivers/pinctrl
设备树配置
设备树所在位置:
kernel内核(version <= 5.10)dts文件路径:
module_drivers/dts-stage/x1600/x1600-pinctrl.dtsi
kernel内核(version > 5.10)dts文件路径:
module_drivers/dts/x1600/x1600-pinctrl.dtsi
部分GPIO配置如下:
&pinctrl {
 uart0_pin: uart0-pin {
 uart0_pb: uart0-pb {
 ingenic,pinmux = <&gpb 7 10>;
 ingenic,pinmux-funcsel = <PINCTL_FUNCTION0>;
 };
 };
 uart1_pin: uart1-pin {
 ……
 };

 uart2_pin: uart2-pin {
 ……
 };

 uart3_pin: uart3-pin {
 ……
}
设备树默认配置
设备树自定义配置
配置pincfg属性
当gpio作为设备功能复用时,可以通过"ingenic,pincfg" 指定某个pin脚的附加属性,
上拉
下拉
其中x1600不支持滤波、高阻态、驱动能力、施密特输入和转换速率的设置。
| PINCTL_CFG_BIAS_DISABLE | 关闭偏振电压 |
| PINCTL_CFG_BIAS_PULL_DOWN | 设置下拉 |
| PINCTL_CFG_BIAS_PULL_PIN_DEFAULT | 设置默认上拉 |
| PINCTL_CFG_BIAS_PULL_UP | 设置上拉 |
其中pincfgs可以是以下形式:
#define PINCTL_CFG_BIAS_DISABLE 1

#define PINCTL_CFG_BIAS_HIGH_IMPEDANCE 2

#define PINCTL_CFG_BIAS_PULL_DOWN 3

#define PINCTL_CFG_BIAS_PULL_PIN_DEFAULT 4

#define PINCTL_CFG_BIAS_PULL_UP 5

#define PINCTL_CFG_DRIVE_STRENGTH 9

#define PINCTL_CFG_FILTER 10

#define PINCTL_CFG_INPUT_SCHMITT_ENABLE 11

#define PINCTL_CFG_SLEW_RATE 17

* PINCFG_PACK(PINCTL_CFG_DRIVE_STRENGTH, 7) # value: 0 ~ 7

* PINCFG_PACK(PINCTL_CFG_BIAS_DISABLE,1)

* PINCFG_PACK(PINCTL_CFG_PULL_DOWN, 1) # 使能下拉

* PINCFG_PACK(PINCTL_CFG_PULL_UP, 1) # 使能上拉

* PINCFG_PACK(PINCTL_CFG_INPUT_SCHMITT_ENABLE, 1)

* PINCFG_PACK(PINCTL_CFG_SLEW_RATE, 1)
具体语法:
ingenic,pincfg = <gpio_group start_pin end_pin pincfgs>
例如:
console_uart0:console-uart0 {

ingenic,pinmux = <&gpb 7 10>;

ingenic,pinmux-funcsel = <PINCTL_FUNCTION0>;

ingenic,pincfg = <&gpb 7 10 INGENIC_GPIO_PULLUP>;

};
配置gpio属性
其中x1600不支持高阻、驱动能力、转换速率和施密特性。
| INGENIC_GPIO_NOBIAS | 关闭偏振电压 |
| INGENIC_GPIO_PULLEN | 使能上拉 |
| INGENIC_GPIO_PULLUP | 上拉 |
| INGENIC_GPIO_PULLDOWN | 下拉 |
当定义一个普通GPIO时,也可以配置GPIO的属性。具体如下:
#define INGENIC_GPIO_BIAS_MASK 0x7

#define INGENIC_GPIO_BIAS_SFT 0

#define INGENIC_GPIO_NOBIAS (0 << INGENIC_GPIO_BIAS_SFT)

#define INGENIC_GPIO_PULLEN (1 << INGENIC_GPIO_BIAS_SFT)

#define INGENIC_GPIO_PULLUP (2 << INGENIC_GPIO_BIAS_SFT)

#define INGENIC_GPIO_PULLDOWN (3 << INGENIC_GPIO_BIAS_SFT)

#define INGENIC_GPIO_HIZ (4 << INGENIC_GPIO_BIAS_SFT)

#define INGENIC_GPIO_DS_SFT 3

#define INGENIC_GPIO_DS_MSK 0x7

#define INGENIC_GPIO_DS_0 (0 << INGENIC_GPIO_DS_SFT)

#define INGENIC_GPIO_DS_1 (1 << INGENIC_GPIO_DS_SFT)

#define INGENIC_GPIO_DS_2 (2 << INGENIC_GPIO_DS_SFT)

#define INGENIC_GPIO_DS_3 (3 << INGENIC_GPIO_DS_SFT)

#define INGENIC_GPIO_DS_4 (4 << INGENIC_GPIO_DS_SFT)

#define INGENIC_GPIO_DS_5 (5 << INGENIC_GPIO_DS_SFT)

#define INGENIC_GPIO_DS_6 (6 << INGENIC_GPIO_DS_SFT)

#define INGENIC_GPIO_DS_7 (7 << INGENIC_GPIO_DS_SFT)

#define INGENIC_GPIO_SLEW_RATE_SFT 6

#define INGENIC_GPIO_SLEW_RATE (1 << INGENIC_GPIO_SLEW_RATE_SFT)

#define INGENIC_GPIO_SCHMITT_SFT 7

#define INGENIC_GPIO_SCHMITT (1 << INGENIC_GPIO_SCHMITT_SFT)
具体语法:
xxxx,xx-gpio = <gpio_group pin polarity gpiocfs>
其中“gpio”和“gpios”为内核关键字,在定义gpio时需要在结尾添加“-gpio”或“-gpios”,在使用内核api获取gpio号时,会用的这些后缀。
当需要应用多个属性到某一个GPIO时,使用值或即可,例如,将GPIO配置为上拉、SCHMITT、驱动能力6
ingenic,lcd-pwm-gpio = <&gpc 1 GPIO_ACTIVE_LOW (INGENIC_GPIO_PULLUP | INGENIC_GPIO_SCHMITT | INGENIC_GPIO_DS_6 )>;
定义通用GPIO示例:
bt_power {

 compatible = "ingenic,bt_power";

 ingenic,reg-on-gpio = <&gpd 20 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;

 ingenic,wake-gpio = <&gpd 21 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;

};
系统休眠GPIO配置
在系统休眠时,针对每个开发板的GPIO配置不一样,想降低系统休眠功耗,需要对GPIO进行输入上下拉或者输出高地等配置。
在板极.dts文件中,可以通过配置以下的gpio各组gpio属性,让系统在休眠时,处于相应的状态.例如:配置PA组(0 - 10)的pin为上拉状态, (11 - 15)为输出高
&gpa {

 ingenic,gpio-sleep-pullup = <0 1 2 3 4 5 6 7 8 9 10>;

 ingenic,gpio-sleep-pulldown = <>;

 ingenic,gpio-sleep-hiz = <>;

 ingenic,gpio-sleep-low = <>;

 ingenic,gpio-sleep-high = <11 12 13 14 15>;

 };
按照实际情况配置以下属性:
/* Board Sleep GPIO configuration. */
/* <0 1 2 3 .... 31>, set one of the pin to state.*/
&gpa {

ingenic,gpio-sleep-pullup = <>;

ingenic,gpio-sleep-pulldown = <>;

ingenic,gpio-sleep-hiz = <>;

ingenic,gpio-sleep-low = <>;

ingenic,gpio-sleep-high = <>;

};

&gpb {

ingenic,gpio-sleep-pullup = <>;

ingenic,gpio-sleep-pulldown = <>;

ingenic,gpio-sleep-hiz = <>;

ingenic,gpio-sleep-low = <>;

ingenic,gpio-sleep-high = <>;

};

&gpc {

ingenic,gpio-sleep-pullup = <>;

ingenic,gpio-sleep-pulldown = <>;

ingenic,gpio-sleep-hiz = <>;

ingenic,gpio-sleep-low = <>;

ingenic,gpio-sleep-high = <>;

};

&gpd {

ingenic,gpio-sleep-pullup = <>;

ingenic,gpio-sleep-pulldown = <>;

ingenic,gpio-sleep-hiz = <>;

ingenic,gpio-sleep-low = <>;

ingenic,gpio-sleep-high = <>;

};
内核编译配置
内核配置GPIOLIB,kernel4.4.94配置说明如下:
Symbol: GPIOLIB [=y]

Type : boolean

Prompt: GPIO Support

 Location:

 -> Device Drivers

 Defined at drivers/gpio/Kconfig:34

 Depends on: ARCH_WANT_OPTIONAL_GPIOLIB [=n] || ARCH_REQUIRE_GPIOLIB [=y]

 Selected by: BCM47XX [=n] && <choice> || ARCH_REQUIRE_GPIOLIB [=y] || PINCTRL_AT91 [=n] && PINCTRL [=y] && OF [=y] && ARCH_AT91 || PINCTRL_AT91PIO4 [=n] && PINCTRL [=y] && OF [=y] && ARCH_AT91
Symbol: ARCH_REQUIRE_GPIOLIB [=y]

Type : boolean

Defined at drivers/gpio/Kconfig:23

Selects: GPIOLIB [=y]

Selected by: GPIO_TXX9 [=n] || MIPS_ALCHEMY [=n] && <choice> || AR7 [=n] && <choice> || ATH79 [=n] && <choice> || BCM63XX [=n] && <choice> || MACH_INGENIC [=n] && <choice> || MACH_XBURST [=n] &
Symbol: ARCH_WANT_OPTIONAL_GPIOLIB [=n]

Type : boolean

Defined at drivers/gpio/Kconfig:13

Selected by: BCM47XX [=n] && <choice>
Symbol: GPIOLIB_IRQCHIP [=n]

Type : boolean

Defined at drivers/gpio/Kconfig:59

Depends on: GPIOLIB [=y]

Selects: IRQ_DOMAIN [=y]

Selected by: PINCTRL_AT91 [=n] && PINCTRL [=y] && OF [=y] && ARCH_AT91 || PINCTRL_AT91PIO4 [=n] && PINCTRL [=y] && OF [=y] && ARCH_AT91 || PINCTRL_AMD [=n] && PINCTRL [=y] && GPIOLIB [=y] || PI
内核配置GPIOLIB,kernel5.10配置说明如下:
Symbol: GPIOLIB [=y]

 Type : bool

 Defined at drivers/gpio/Kconfig:14

 Prompt: GPIO Support

 Location:

 (1) -> Device Drivers

 Selected by [y]:

- PINCTRL_INGENIC_V2 [=y] && OF [=y] && (MIPS [=y] || COMPILE_TEST [=n])

  Selected by [n]:

- MACH_INGENIC [=n]

  ……
Symbol: ARCH_REQUIRE_GPIOLIB [=ARCH_REQUIRE_GPIOLIB]

 Type : unknown

 Selected by [y]:

- MACH_XBURST2 [=y] && <choice>

  Selected by [n]:

- MACH_XBURST [=n] && <choice>
Symbol: GPIOLIB_FASTPATH_LIMIT [=512]

 Type : integer

 Range : [32 512]

 Defined at drivers/gpio/Kconfig:25

 Prompt: Maximum number of GPIOs for fast path

 Depends on: GPIOLIB [=y]

 Location:

 -> Device Drivers

 (2) -> GPIO Support (GPIOLIB [=y])
Symbol: GPIOLIB_IRQCHIP [=y]

 Type : bool

 Defined at drivers/gpio/Kconfig:46

 Depends on: GPIOLIB [=y]

 Selects: IRQ_DOMAIN [=y]

 Selected by [y]:

- PINCTRL_INGENIC_V2 [=y] && OF [=y] && (MIPS [=y] || COMPILE_TEST [=n])

  Selected by [n]:

- PINCTRL_AT91 [=n] && PINCTRL [=y] && OF [=y] && ARCH_AT91

  ……
内核默认编译配置
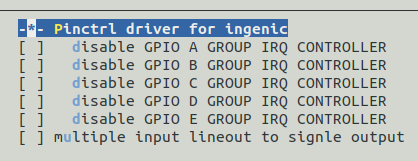
kernel4.4.94内核默认配置GPIO驱动,配置界面如下:
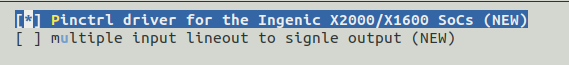
kernel5.10内核默认配置GPIO驱动,配置界面如下:
内核自定义编译配置
用户可根据实际需求自定义GPIO编译配置。
版本差异
kernel4.4.94和kernel5.10的差异主要体现在16.4.1章节,kernel5.10不再提供通过menuconfig关闭gpio组中断的功能了。
设备节点生成
在内核导出 gpio 节点的前提下, 可以操作/sys/class/gpio 节点, 控制 gpio 输入输出,节点路径:
/sys/class/gpio/
GPIO号计算说明
在开发板系统的 /sys/class/gpio的目录下,找到gpiochipXX 目录,如下图:

进入gpiochip0文件夹查看label文件内容,如下图所示:
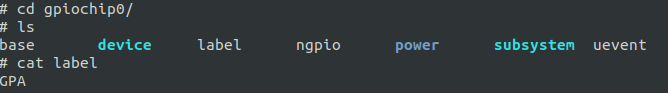
查看ngpio中的内容,如下图:

由此可以确定gpioa这组引脚的基准值就是0,其他gpio组同样道理。
如果想要操作gpioc组10号引脚,那么对应的gpio号就为64+10=74。
GPIO导入导出说明
"export":用户空间可以通过写其编号到这个文件, 要求内核导出,一个 GPIO 的控制到用户空间。例如: 如果内核代码没有申请 GPIO 19,
# echo 19 > export
将会为 GPIO19 创建一个 "gpio19" 节点。
"unexport":导出到用户空间的逆操作。例如
# echo 19 > unexport
将会移除使用"export"文件导出的"gpio19" 节点。
GPIO属性
GPIO信号的路径(以GPIO 42为例):
/sys/class/gpio/gpio42
并有如下的读/写属性:
/sys/class/gpio/gpio42/direction
/sys/class/gpio/gpio42/value
/sys/class/gpio/gpio42/edge
/sys/class/gpio/gpio42/active_low
direction:
读取得到 "in" 或 "out"。 这个值通常运行写入。
写入"out" 时,其引脚的默认输出为低电平。 为了确保无故障运行,"low" 或 "high" 的电平值应该写入 GPIO 的配置, 作为初始输出值。
注意:如果内核不支持改变 GPIO 的方向, 或者在导出时内核代码没有明确允许用户空间可以重新配置 GPIO 方向, 那么这个属性将不存在。
value:
读取得到 0 (低电平) 或 1 (高电平)。 如果 GPIO 配置为输出,这个值允许写操作。任何非零值都以高电平看待。
如果引脚可以配置为中断信号, 且如果已经配置了产生中断的模式(见"edge"的描述), 你可以对这个文件使用轮询操作(poll(2)),且轮询操作会在任何中断触发时返回。 如果你使用轮询操作(poll(2)),请在 events 中设置 POLLPRI 和 POLLERR。 如果你使用轮询操作(select(2)), 请在 exceptfds 设置你期望的文件描述符。 在轮询操作(poll(2))返回之后, 既可以通过 lseek(2)操作读取sysfs 文件的开始部分, 也可以关闭这个文件并重新打开它来读取数据。
edge:
读取得到“none”、“rising”、“falling” 或者“both”,将这些字符串写入这个文件可以选择沿触发模式, 会使得轮询操作(select(2))在"value"文件中返回。这个文件仅有在这个引脚可以配置为可产生中断输入引脚时,才存在。
active_low:
读取得到 0 (假) 或 1 (真)。 写入任何非零值可以翻转这个属性的(读写)值。 已存在或之后通过"edge"属性设置了"rising"。