CIM 摄像头接口模块
模块功能介绍
介绍模块的基本功能,驱动实现的功能,驱动实现的架构和框架图。默认配置的功能,需要自己配置的功能等内容。
CIM
(camera interface module) 模块实现接收前端camera sensor发送的图像信号,支持8bit
DVP,MIPI,BT656数据输入,支持YUV422,RGB888,RGB565,MONO(8)等格式输出,支持snapshot功能。
驱动源码位置
驱动源码位于:
module_drivers/drivers/media/platform/ingenic-cim
├──ingenic_camera.c
├──ingenic_camera.h
├──Kconfig
├──Makefile
├──mipi_csi.c
└──mipi_csi.h
设备树配置
设备树所在位置:
kernel内核(version <= 5.10)dts文件路径:
module_driver/dts-stage/x2000/x2000.dtsi
kernel内核(version > 5.10)dts文件路径:
module_driver/dts/x2000/x2000.dtsi
CIM控制器描述:
cim: cim@0x13060000 {
compatible = "ingenic,x2000-cim";
reg = <0x13060000 0x10000>;
interrupt-parent = <&core_intc>;
interrupts = <IRQ_CIM>;
clocks = <&clock CLK_DIV_CIM>, <&clock CLK_GATE_CIM>, <&clock CLK_GATE_MIPI_CSI>;
clock-names = "div_cim", "gate_cim", "gate_mipi";
status = "disable";
};
设备树默认配置
设备树默认编译不会产生CIM设备。
设备树自定义配置
以CIM连接AR0144 mipi sensor和ov2735B dvp sensor为例进行自定义配置。
CIM控制器配置
在halley5_cameras/RD_X2000_HALLEY5_CAMERA_cim.dtsi中,对cim控制器进行如下自定义配置:
其中,data-lanes字段根据接入的mipi
sensor的data lane数量填充,例如:接入2 lane mipi
sensor,data-lanes需填充两个参数,data-lanes = <0 1>,接入4 lane mipi
sensor,data-lanes需填充四个参数,data-lanes = <0 1 3
4>;clk-lanes字段根据接入的mipi sensor的clock lane数量填充,例如:mipi sensor 连接一根clk
lane,clk-lanes需填充一个参数,clk-lanes = <2>。
&cim {
status = "okay";
port {
cim_0: endpoint@0 {
remote-endpoint = <&ov2735_ep0>;
bus-width = <8>;
data-shift = <0>;
bus-type = <5>;
hsync-active = <1>;
vsync-active = <0>;
data-active = <1>;
pclk-sample = <0>;
};
cim_1: endpoint@1 {
remote-endpoint = <&AR0144_0>;
data-lanes = <0 1>;
clk-lanes = <2>;
};
};
};
camera sensor配置
在halley5_cameras/RD_X2000_HALLEY5_CAMERA_cim.dtsi中,对camera sensor进行如下自定义配置:
&i2c3 {
status = "okay";
clock-frequency = <100000>;
timeout = <1000>;
pinctrl-names = "default";
pinctrl-0 = <&i2c3_pa>;
/*HALLEY5_CAMERA_V4.2*/
ov2735_0:ov2735b@0x3d {
status = "ok";
compatible = "ovti,ov2735b";
reg = <0x3d>;
pinctrl-names = "default","default";
pinctrl-0 = <&vic_pa_low_10bit>;
pinctrl-1 = <&cim_vic_mclk_pe>;
ingenic,rst-gpio = <&gpa 10 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
ingenic,ircutp-gpio = <&gpb 3 GPIO_ACTIVE_HEIGHT INGENIC_GPIO_NOBIAS>;
ingenic,ircutn-gpio = <&gpb 0 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
port {
ov2735_ep0:endpoint {
remote-endpoint = <&cim_0>;
};
};
};
/HALLEY5_CAMRERA_V5.0/
AR0144:AR0144@0x18 {
status = "ok";
compatible = "onsemi,ar0144";
reg = <0x18>;
pinctrl-names = "default","cim";
pinctrl-0 = <&cim_vic_mclk_pe>, <&cim_pa>;
resetb-gpios = <&gpa 11 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
pwdn-gpios = <&gpa 10 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>;
port {
AR0144_0:endpoint {
remote-endpoint = <&cim_1>;
};
};
};
};
内核编译配置
内核配置VIDEO_INGENIC_CIM,配置说明如下:
Symbol: VIDEO_INGENIC_CIM [=y]
Type : tristate
Prompt: Ingenic Soc Camera Driver for X2000 && M300 && X1600
Location:
-> Ingenic device-drivers Configurations
-> [CIM] Drivers
Defined at module_drivers/drivers/media/platform/ingenic-cim/Kconfig
内核默认编译配置
内核默认未编译CIM驱动。
内核自定义编译配置
CIM控制器配置
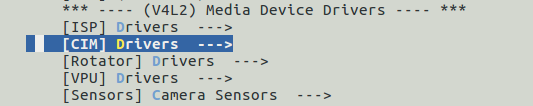
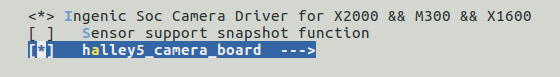
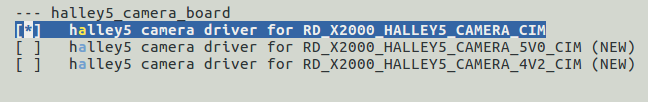
打开CIM控制器驱动,配置界面如下:
camera sensor配置
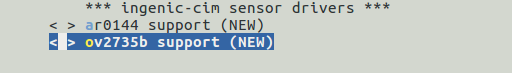
选择相应sensor驱动, 配置界面如下:
内核差异
设备节点生成
驱动加载成功后生成以下节点:
/dev/video11
cim的输出节点。
/dev/video14
cim的输出节点。
应用程序使用说明
cimutils
源码位置
packages/example/cimutils/
命令行及参数示意
# cimutils -C -I /dev/video11 -x 1920 -y 720 -t grey -f test.raw
• -x 指定图像宽度;
• -y 指定图像高度;
• -v 指定cim控制器;
• -t 指定图像格式;
• -f 指定图像文件名。
v4l2-ctl
源码位置
buildroot/dl/libv4l/v4l-utils-1.24.1.tar.bz2
命令行及参数示意
# v4l2-ctl –v width=640, height=480, pixelformat="GREY" --stream-mmap=3 --stream-to="cim-test.yuv" –d /dev/video11
• width指定输出图像宽度;
• heigh 指定输出图像高度;
• pixelformat指定输出图像格式;
• --stream-mmap指定轮转buffer数量;
• --stream-to指定储存图像文件名;
• -d指定图像输出的video

 前往官网


 发布