
 前往官网


 发布
ISP 图像处理单元
模块功能介绍
X2000芯片包含两个独立的ISP(ImageSignalProcessing)模块,每个ISP模块包含CSI,VIC,ISP-CORE,MSCALER四个子模块(以下用编号0,1区分),主要功能是对前端传感器输出的图像信号进行处理。硬件拓扑如下图所示。
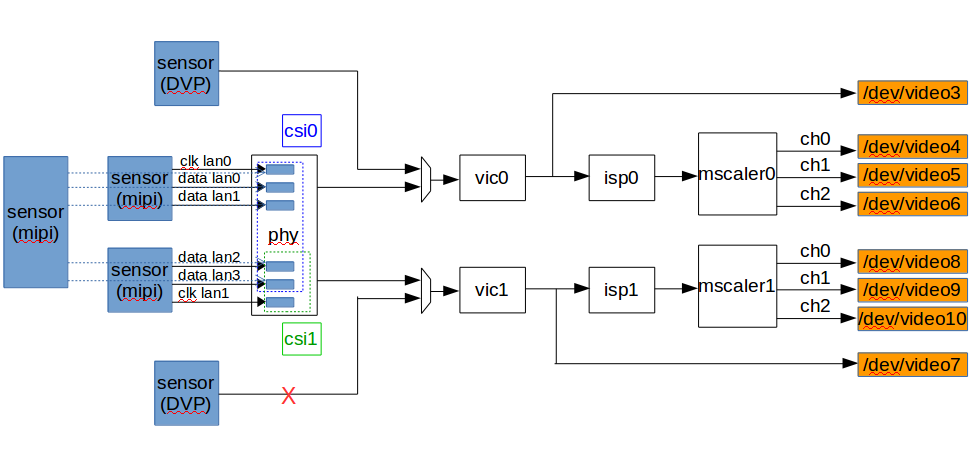
支持DVP,MIPI,BT656输入,VIC支持RAW,YUV422格式输出,MSCALER支持NV12,NV21格式缩放输出。ISP-CORE能对图像信号进行黑电平矫正,坏点矫正,镜头阴影矫正,自动白平衡,自动曝光,自动增益,GAMMA曲线矫正,CCM矫正,2D降噪等处理。
驱动源码位置
驱动源码所在位置:
module_drivers/drivers/media/platform/ingenic-isp
设备树配置
设备树所在位置:
kernel内核(version <= 5.10)dts文件路径:
module_driver/dts-stage/x2000/x2000.dtsi
kernel内核(version > 5.10)dts文件路径:
module_driver/dts/x2000/x2000.dtsi
ISP控制器描述:
设备树默认配置
设备树默认配置产生ISP设备,支持外接双摄摄像头子板RD_X2000_HALLEY5_CAMERA_V4.3。
isp控制器配置
在板级设备树halley5_v30.dts中,对isp-ep进行如下默认配置:
camera sensor配置
在halley5_cameras/RD_X2000_HALLEY5_CAMERA_4V3.dtsi中,对camera sensor进行如下默认配置:
设备树自定义配置
1.设备树可选配halley5适配的其他camera小板,选配halley5适配的其他camera小板时,在板级.dts中inclulde module_drivers/dts/halley5_cameras目录中相应的dtsi即可,该配置可通过menuconfig完成。
2.设备树可选配用户自定义的camera sensor,选配用户自定义的camera sensor时,仿照默认配置,根据接口类型进行camera sensor及isp end point的配置。
内核编译配置
内核配置VIDEO_INGENIC_ISP,配置说明如下:
内核默认编译配置
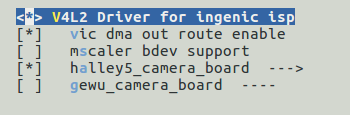
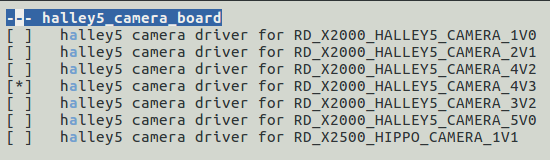
内核默认配置ISP驱动,并支持RD_X2000_HALLEY5_CAMERA_V4.3,配置界面如下:
内核自定义编译配置
Camera子板编译配置
选配halley5适配的其他camera小板,修改默认配置中的halley5_camera_board选项。
配置debug调试接口
用于打开VIC_DEBUG功能。
配置自定义camera sensor
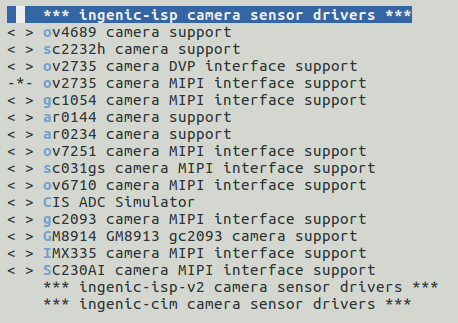
当ISP连接用户自定义的camera sensor时,可仿照已有sensor型号配置sensor drivers,代码所在位置:
module_drivers/drives/meida/i2c/ingenic-isp/
配置界面如下:
内核差异
设备节点生成
驱动加载成功后生成以下节点:
Debug节点
/sys/devices/platform/ahb0/ahb0:isp-camera@0/10074000.csi/debug/dump_csi
csi0 debug节点,用于打印 csi0相关寄存器状态
/sys/devices/platform/ahb0/ahb0:isp-camera@0/13710000.vic/debug/dump_vic
vic0 debug点,用于打印 vic0相关寄存器状态
/sys/devices/platform/ahb0/ahb0:isp-camera@0/13710000.vic/debug/vic_dma_debug
Vic0 debug节点,配置VIC_DMA_DEBUG时生成,用于在通过mscaler0 video节点收图时,获取一帧未经isp处理的raw图。
/sys/devices/platform/ahb0/ahb0:isp-camera@0/13700000.isp/debug/dump_isp
isp0 debug节点,用于打印 isp-core0相关寄存器状态
/sys/devices/platform/ahb0/ahb0:isp-camera@0/13702300.mscaler/debug/dump_mscaler
mscaler0 debug节点,用于打印 mscaler0相关寄存器状态
/sys/devices/platform/ahb0/ahb0:isp-camera@1/10073000.csi/debug/dump_csi
csi1 debug节点,用于打印 csi1相关寄存器状态
/sys/devices/platform/ahb0/ahb0:isp-camera@1/13810000.vic/debug/dump_vic
vic1 debug节点,用于打印 vic1相关寄存器状态
/sys/devices/platform/ahb0/ahb0:isp-camera@1/13810000.vic/debug/vic_dma_debug
vic1 debug节点,配置VIC_DMA_DEBUG时生成,用于在通过mscaler1 video节点收图时,获取一帧未经isp处理的raw图。
/sys/devices/platform/ahb0/ahb0:isp-camera@1/13800000.isp/debug/dump_isp
isp1 debug节点,用于打印 isp-core1相关寄存器状态
/sys/devices/platform/ahb0/ahb0:isp-camera@1/13802300.mscaler/debug/dump_mscaler
mscaler1 debug节点,用于打印 mscaler1相关寄存器状态
Video节点
/dev/video3
vic0设备节点,vic0输出节点的实例化,用于输出未经isp处理的raw数据或yuv422数据
/dev/video4
mscaler0-ch0设备节点,mscaler0-ch0输出节点的实例化,用于输出经isp处理并经mscaler channel0缩放的NV12或NV21数据
/dev/video5
mscaler0-ch1设备节点 (默认不生成,修改驱动中MSCALER_MAX_CH = 2 or 3时生成),mscaler0-ch1输出节点,用于输出经isp处理并经mscaler channel1缩放的NV12或NV21数据
/dev/video6
mscaler0-ch2设备节点 (默认不生成,修改驱动中MSCALER_MAX_CH = 3时生成),mscaler0-ch2输出节点,用于输出经isp处理并经mscaler channel2缩放的NV12或NV21数据
/dev/video7
vic1设备节点,vic1的输出节点,用于输出未经isp处理的raw数据或yuv422数据
/dev/video8
mscaler1-ch0设备节点,mscaler1-ch0的输出节点,用于输出经isp处理并经mscaler channel0缩放的NV12或NV21数据
/dev/video9
mscaler1-ch1设备节点 (默认不生成,修改驱动中MSCALER_MAX_CH = 2 or 3时生成),mscaler1-ch1的输出节点,用于输出经isp处理并经mscaler channel1缩放的NV12或NV21数据
/dev/video10
mscaler1-ch2设备节点 (默认不生成,修改驱动中MSCALER_MAX_CH = 3时生成),mscaler1-ch2的输出节点,用于输出经isp处理并经mscaler channel2缩放的NV12或NV21数据
应用程序使用说明
v4l2-ctl
v4l2-ctl可测试isp通路(vic节点输出或mscaler节点输出)并保存图像数据到文件。
源码位置
buildroot/dl/libv4l/v4l-utils-1.24.1.tar.bz2
命令行及参数示意
• width指定输出图像宽度;
• heigh 指定输出图像高度;
• pixelformat指定输出图像格式;
• --stream-mmap指定轮转buffer数量;
• --stream-to指定储存图像文件名;
• -d指定图像输出的video节点
注意,当使用vic的video节点输出图像时(即video3,video7),width,height须指定为图像的原始宽高,pixelformat需根据sensor输出格式指定为执行v4l2-ctl –list-format –d /dev/video3命令后输出的格式;
当使用mscaler的video节点输出图像时(即video4,video5,video6,video8,video9,video10),width,height可指定图像缩放的宽高,pixelformat支持NV12,NV21。
ffmpeg
ffmpeg可测试isp通路(mscaler节点输出)并在LCD屏上预览。
源码位置
buildroot/dl/ffmpeg/ffmpeg-4.4.4.tar.xz
命令行及参数示意
设置layer0层的显示格式为NV12
•
• -pix_fmt指定输出格式,支持nv12或nv21;
• -s指定输出图像大小,可缩放
• -i指定输出节点,支持mscaler video节点(即video4,video5,video6,video8,video9,video10)
• -f指定输出设备节点
cimutils
测试isp通路(mscaler节点输出)并对图像进行硬件编码
源码位置
packages/example/cimutils/
命令行及参数示意
或
• -x 指定图像宽度;
• -y指定图像高度;
• -t指定图像格式;
• -f指定文件名;
• -v指定isp控制器
• -E指定helix硬件编码
• -I指定helix对应的video节点号(video1)和mscaler对应的video节点号(video4,video5,video6,video8,video9,video10)
v4l2-isp-tuning
isp-core提供亮度,对比度,饱和度,锐度的调节接口,可通过v4l2-isp-tuning操作mscaler的某一节点对以上参数进行调节,并通过mscaler的另一节点观察调节效果。或参考源码中API的使用方法合并到用户代码中。
源码位置
development/ingenic-isp-tuning/
命令行及参数示意
• -w指定图像宽度;
• -h指定图像高度;
• -i指定用于调节效果参数的mscaler节点号(video4,video5,video6,video8,video9,video10);
• -s指定锐度,最小值0,最大值255,默认值128;
• -c指定对比度,最小值0,最大值255,默认值128;
• -S指定饱和度,最小值0,最大值255,默认值128;
• -b指定亮度,最小值0,最大值255,默认值128;