SSI SPI接口
模块功能介绍
SSI是一个全双工同步串行接口,可以连接到多种外部模拟-数字(A/D)转换器、音频和电信编解码器以及其他使用串行传输数据的协议。X2000和M300支持SSI摩托罗拉的串行外设接口(SPI)协议。
• GPIO功能描述
| Name | I/O | Description |
| SSI_CLK |
Output |
Serialbit-rateclock |
| SSI_CE0 |
Output |
Firstslaveselectenable |
| SSI_DT |
Output |
Transmitdata(serialdataout) |
| SSI_DR |
Input |
Receivedata(serialdatain) |
• GPIO接口
SSI0 PB28-31 FUNCTION1
SSI1 PC09-12 FUNCTION2
SSI0 PD08-10 PD13 FUNCTION1
SSI1 PD17-19 PD22 FUNCTION2
驱动源码位置
驱动源码所在位置:
module_drivers/drivers/spi
├── ingenic_spi.c
├── ingenic_spi.h
├── ingenic_slv.c
├── ingenic_slv.h
设备树配置
设备树所在位置:
kernel内核(version <= 5.10)dts文件路径:
module_driver/dts-stage/x2000/x2000.dtsi
kernel内核(version > 5.10)dts文件路径:
module_driver/dts/x2000/x2000.dtsi
SPI控制器描述:
spi0: spi0@0x10043000 {
compatible = "ingenic,x2000-spi";
reg = <0x10043000 0x1000>;
interrupt-parent = <&core_intc>;
interrupts = <IRQ_SSI0>;
dmas = <&pdma INGENIC_DMA_TYPE(INGENIC_DMA_REQ_SSI0_TX)>,
<&pdma INGENIC_DMA_TYPE(INGENIC_DMA_REQ_SSI0_RX)>;
dma-names = "tx", "rx";
#address-cells = <1>;
#size-cells = <0>;
status = "disabled";
};
spi1: spi1@0x10044000 {
……
};
设备树默认配置
设备树默认关闭SPI控制器设备。
设备树自定义配置
用户可根据实际需求打开SPI控制器设备,例如:
&spi0 {
status = "ok";
pinctrl-names = "default";
pinctrl-0 = <&spi0_pb>;
spi-max-frequency = <54000000>;
num-cs = <2>;
cs-gpios = <0>, <0>;
/*cs-gpios
= <&gpa 27 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>,
<&gpa 27 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>;*/
ingenic,chnl = <0>;
ingenic,allow_cs_same = <1>;
ingenic,bus_num = <0>;
ingenic,has_dma_support = <0>;
ingenic,spi-src-clk = <1>;/*0.ext; 1.ssi*/
/* Add SPI interface device */
spidev: spidev@0 {
compatible = "rohm,dh2228fv";
reg = <0>;
spi-max-frequency = <10000000>;
};
};
其中部分属性含义如下:
|
spi-max-frequency |
spi控制器最大工作频率 |
|
ingenic,chnl |
spi编号 |
|
ingenic,has_dma_support |
是否使用dma,1表示使用dma |
|
ingenic,spi-src-clk |
设备时钟源的选择 |
|
num-cs |
控制器有几根片选pin |
用gpio模拟spi协议
为满足一些特殊的协议要求,也可以采用基于bitbang的gpio模拟spi功能.
将如下spi-gpio节点,添加设备树根节点下:
在kernel4.4.94中设备树添加方法如下:
/ {
spi_gpio {
status = "okay";
compatible = "spi-gpio";
#address-cells = <1>;
#size-cells = <0>;
gpio-sck = <&gpb 28 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
gpio-miso = <&gpb 29 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
gpio-mosi = <&gpb 30 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
cs-gpios = <&gpb 31 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
num-chipselects = <1>;
/* clients */
spidev1: spidev1@0 {
status = "disable";
compatible = "rohm,dh2228fv";
reg = <0>;
spi-max-frequency = <500000>;
};
};
}
在kernel5.10中设备树添加方法如下:
/ {
spi_gpio {
status = "okay";
compatible = "spi-gpio";
#address-cells = <1>;
#size-cells = <0>;
sck-gpios = <&gpb 28 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>;
miso-gpios = <&gpb 29 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>;
mosi-gpios = <&gpb 30 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>;
cs-gpios = <&gpb 31 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>;
num-chipselects = <1>;
/* clients */
spidev1: spidev1@0 {
status = "disable";
compatible = "rohm,dh2228fv";
reg = <0>;
spi-max-frequency = <500000>;
};
};
}
根据Documentation/devicetree/bindings/spi/spi-gpio.yaml文件中的描述,kernel5.10中已经废弃原有的属性gpio-sck、gpio-miso和gpio-mosi,但实际kernel5.10内核依然保留了对原有属性的解析,建议采用新的devicetree属性。
内核编译配置
内核配置INGENIC_SPI,配置说明如下:
Symbol: INGENIC_SPI [=y]
Type : tristate
Prompt: Ingenic SPI Controller
Location:
-> Ingenic device-drivers Configurations
-> [SPI] Master/Slave Drivers
Defined at module_drivers/drivers/spi/Kconfig:1
Depends on: MACH_XBURST [=n] || MACH_XBURST2 [=y]
Selects: SPI_BITBANG [=y]
内核默认编译配置
内核默认关闭SPI控制器驱动
内核自定义编译配置
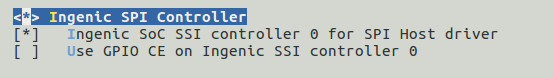
用户可根据实际需求打开SPI控制器编译,配置界面如下:
用gpio模拟spi协议
为满足一些特殊的协议要求,也可以采用基于bitbang的gpio模拟spi功能.
Device Drivers --->
[*] SPI support --->
-*- Utilities for Bitbanging SPI masters
<*> GPIO-based bitbanging SPI Master
<*> User mode SPI device driver support /*向用户提供设备设备节点*/
-> Ingenic device-drivers Configurations
-> [SPI] Master/Slave Drivers
< > Ingenic SPI Controller /*去掉ingenic ssi控制器配置*/
设备节点生成
驱动加载成功log
[ 0.298196] INGENIC SSI Controller for SPI channel 0 driver register
生成设备节点:
/dev/spidev0.0
当使用gpio模拟spi协议时,产生设备节点spidev%d.%d*,例如:
/dev/spidev32766.0
应用程序使用说明
内核的 spi 驱动程序是基于 spi 子系统架构编写的
• 应用程序可以使用spi_demo进行测试
• 可以在内核空间通过spi驱动操作 spi 接口
• 可以在用户空间通过 spi_ioc_transfer 操作 spi 接口
测试spi读写
源码位置
kernel4.4.94应用程序在如下位置:
Documentation/spi/spidev_test.c
kernel5.10程序在如下位置:
tools/spi/spidev_test.c
测试方法
1.将SSI0_DT和SSI0_DR引脚短接
# ./spi_test --help
./spi_test: unrecognized option '--help'
Usage: ./spi_test [-DsbdlHOLC3]
-D --device device to use (default /dev/spidev1.1)
-s --speed max speed (Hz)
-d --delay delay (usec)
-b --bpw bits per word
-l --loop loopback
-H --cpha clock phase
-O --cpol clock polarity
-L --lsb least significant bit first
-C --cs-high chip select active high
-3 --3wire SI/SO signals shared
-v --verbose Verbose (show tx buffer)
-p Send data (e.g. "1234\xde\xad")
-N --no-cs no chip select
-R --ready slave pulls low to pause
-2 --dual dual transfer
-4 --quad quad transfer
2. spidev_test-D/dev/spidev0.0
测试结果
# ./spi_test -D /dev/spidev0.0
spi mode: 0x0
bits per word: 8
max speed: 500000 Hz (500 KHz)
RX
| FF FF FF FF FF FF 40 00 00 00 00 95 FF FF FF FF FF FF FF FF FF FF FF
FF FF FF FF FF FF FF F0 0D | ......@......................�.
测试spi nor flash
针对spi接口的nor flash,内核已经有对应驱动支持,如果想使用只需要正确配置即可,在使用spi接口的nor flash驱动时应采用gpio模拟spi协议的方式。
kernel4.4.94版本操作
设备树配置
设备树位置:
module_drivers/dts-stage/x2000/halley5_v30.dts
需要在spi_gpio节点内添加nor flash的节点:
spi_gpio {
status = "okay";
compatible = "spi-gpio";
#address-cells = <1>;
#size-cells = <0>;
gpio-sck = <&gpe 16 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
gpio-miso = <&gpe 18 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
gpio-mosi = <&gpe 17 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
cs-gpios = <&gpe 21 GPIO_ACTIVE_LOW INGENIC_GPIO_NOBIAS>;
num-chipselects = <1>;
/* clients */
m25p80 {
compatible = "m25p80";
reg = <0>;
spi-max-frequency = <1000000>;
};
};
内核编译配置
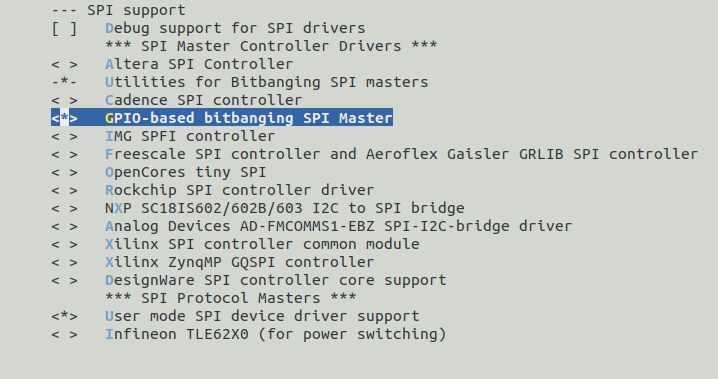
1. 编译drivers/spi/spi-gpio.c
位置:Device Drivers > SPI support
选中GPIO-based bitbanging SPI Master,如下图所示:
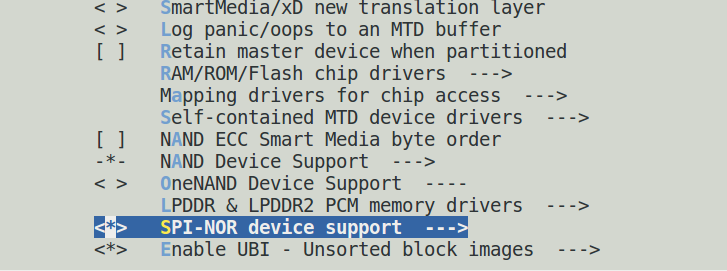
2. 编译drivers/mtd/spi-nor/spi-nor.c
位置:Device Drivers > Memory Technology Device (MTD) support
选中SPI-NOR device support,如下图所示:
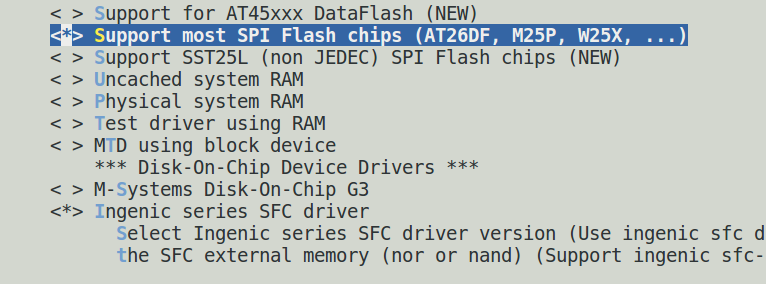
3. 编译drivers/mtd/devices/m25p80.c
位置:Device Drivers > Memory Technology Device (MTD) support > Self-contained MTD device module_drivers/drivers
选中Support most SPI Flash chips (AT26DF, M25P, W25X, ...),如下图所示:
测试
1. 确保nor flash硬件已经连接好;
2. 在drivers/mtd/spi-nor/spi-nor.c中根据nor flash的型号,查找下表看是否有对应的型号支持,如果没有需要配置对应的参数:
static const struct flash_info spi_nor_ids[] = {
/* Atmel -- some are (confusingly) marketed as "DataFlash" */
{ "at25fs010", INFO(0x1f6601, 0, 32 * 1024, 4, SECT_4K) },
{ "at25fs040", INFO(0x1f6604, 0, 64 * 1024, 8, SECT_4K) },
...........
{ "xm25qh128c", INFO(0x204018, 0, 4 * 1024, 4096, SECT_4K)},
...........
/* GigaDevice */
{ "gd25q32", INFO(0xc84016, 0, 64 * 1024, 64, SECT_4K) },
{ "gd25q64", INFO(0xc84017, 0, 64 * 1024, 128, SECT_4K) },
{ "gd25q128", INFO(0xc84018, 0, 64 * 1024, 256, SECT_4K) },
...........
{ },
};
3. 重新编译kernel并烧录;
4. 看到如下信息则表示添加成功:
[ 1.571673] m25p80 spi32766.0: xm25qh128c (16384 Kbytes)
这里示范的nor flash型号为xm25qh128c,大小为16MB,具体打印信息与spi-nor.c文件中struct flash_info spi_nor_ids[] 结构体中配置的参数相同;
5. 进入到根文件系统后,可执行如下命令进一步确认,如果增加了一个新的mtd分区,则表示添加成功,这里mtd0为新添加的nor flash对应的分区
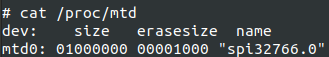
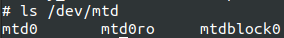
同时,在/dev目录下也会生成对应的设备节点,这里示范的为mtd0、mtd0ro、mtdblock0三个设备节点,其中mtd0和mtd0ro为字符设备节点,差别在于mtd0为可读写,mtd0ro只读,mtdblock0为块设备节点,可读写,如下图所示:
6. 接下来可以使用诸如flash_erase、mtd_debug等命令对nor flash生成的字符设备节点mtd0进行读写,同时也可以对块设备节点mtdblock0进行格式化、挂载、文件系统读写等一系列操作,这里不再进行示范。
kernel5.10版本操作
设备树配置
设备树位置:
module_drivers/dts-stage/x2000/halley5_v30.dts
需要在spi_gpio节点内添加nor flash的节点:
spi_gpio {
status = "okay";
compatible = "spi-gpio";
#address-cells = <1>;
#size-cells = <0>;
sck-gpios = <&gpe 16 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>;
miso-gpios = <&gpe 18 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>;
mosi-gpios = <&gpe 17 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>;
cs-gpios = <&gpe 21 GPIO_ACTIVE_HIGH INGENIC_GPIO_NOBIAS>;
num-chipselects = <1>;
/* clients */
m25p80 {
compatible = "m25p80";
reg = <0>;
spi-max-frequency = <1000>;
#address-cells = <1>;
#size-cells = <1>;
};
};
建议gpio引用中的gpio极性采用“GPIO_ACTIVE_HIGH”,不然会无法识别nor flash,导致无法注册mtd设备。
内核编译配置
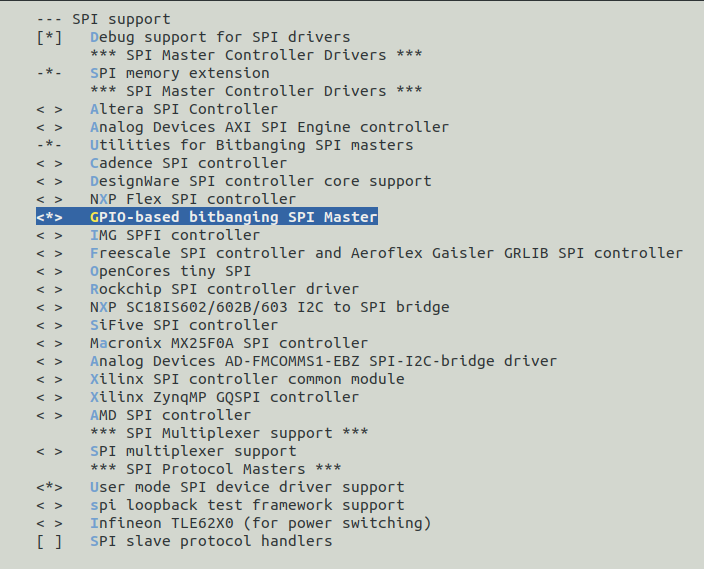
1. 编译 drivers/spi/spi-gpio.c
位置:Device Drivers > SPI support
选中GPIO-based bitbanging SPI Master,如下图所示:
2. 编译 drivers/mtd/spi-nor/core.c
位置:Device Drivers > Memory Technology Device (MTD) support
选中SPI-NOR device support,如下图所示:
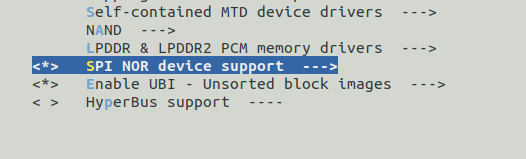
由于kernel5.10将kernel4.4.94中的spi-nor.c和m25p80.c文件合并成了core.c,所以kernel5.10中只用选择 SPI-NOR device support 即可。
测试
1. 确保nor flash硬件已经连接好;
2. 在drivers/mtd/spi-nor/路径下已经定义了大部分nor flash厂商的芯片信息,用户可根据实际所使用的nor flash类型,确认相应的nor flash信息中是否含有对应的芯片,目前包含的厂商信息有:
atmel.c esmt.c fujitsu.c intel.c
spansion.c winbond.c xmc.c catalyst.c
eon.c everspin.c gigadevice.c ssi.c
macronix.c micron-st.c sst.c xilinx.c
3. 重新编译kernel并烧录;
4. 看到如下信息则表示添加成功:
spi-nor spi2.0: found XM25QH128C, expected m25p80
spi-nor spi2.0: XM25QH128C (16384 Kbytes)
这里示范的nor flash型号为xm25qh128c,大小为16MB,具体打印信息与xmc.c文件中struct flash_info xmc_parts[] 结构体中配置的参数相同;
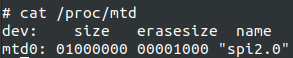
5. 进入到根文件系统后,可执行如下命令进一步确认,如果增加了一个新的mtd分区,则表示添加成功,这里mtd0为新添加的nor flash对应的分区
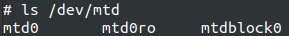
同时,在/dev目录下也会生成对应的设备节点,这里示范的为mtd0、mtd0ro、mtdblock0三个设备节点,其中mtd0和mtd0ro为字符设备节点,差别在于mtd0为可读写,mtd0ro只读,mtdblock0为块设备节点,可读写,如下图所示:
6. 接下来可以使用诸如flash_erase、mtd_debug等命令对nor flash生成的字符设备节点mtd0进行读写,同时也可以对块设备节点mtdblock0进行格式化、挂载、文件系统读写等一系列操作,这里不再进行示范。

 前往官网


 发布